Algoritmi de control al motorului: Metode în șase pași, FOC și fără senzori explicate
O fișă de specificații vă poate spune că un controler de motor se ocupă de 48 V și 60 A, dar nu vă va spune cum sună motorul la viteza de mers, cât de multă ondulație de cuplu va simți șasiul robotului dvs. sau dacă motorul încă se poate îndepărta pe un deal abrupt. Aceste comportamente sunt decise de algoritmul de control al motorului încorporat în firmware. Trei familii domină controlul brushless DC (BLDC) și motorul sincron cu magnet permanent (PMSM): comutație în șase trepte, control orientat pe câmp (FOC) și metode de observare fără senzori. Pentru majoritatea vehiculelor noi și a programelor de automatizare, FOC cu un observator fără senzori este implicit practic, în timp ce în șase pași rămâne o alegere ieftină pentru încărcături simple. Secțiunile de mai jos explică cum diferă acești algoritmi și ce înseamnă această diferență atunci când selectați un controler.
Ce fac de fapt algoritmii de control al motorului
Fiecare algoritm de control al motorului rulează aceeași buclă de bază. Citește sau estimează poziția rotorului, compară curenții de fază măsurați cu cuplul sau viteza comandate, calculează vectorii de tensiune care închid acea eroare și îi aplică invertorului în timp ce protejează treapta de putere. Algoritmul gestionează, de asemenea, ratele de rampă, limitele de curent, frânarea regenerativă și detectarea defecțiunilor.
Alegerea algoritmului stabilește plafonul pentru netezimea cuplului, zgomotul acustic, eficiența și răspunsul dinamic. Un microcontroler puternic nu poate repara o buclă de control slab structurată, iar un algoritm simplu poate face ca un controler, altfel bun, să se simtă nepoliticos într-o aplicație de vehicul solicitantă.
Principalele familii de algoritmi utilizate astăzi
Comutație în șase trepte (trapezoidală).
Comutația în șase trepte activează două dintre cele trei faze ale motorului simultan și trec prin șase stări de comutare. Este simplu de implementat, utilizează puțin timp de procesor și funcționează natural cu senzori Hall. Dezavantajul este ondularea cuplului la fiecare punct de comutare și zgomotul audibil la viteză mică. În șase pași este încă o alegere rezonabilă pentru pompe, ventilatoare și dispozitive de tracțiune cu costuri reduse, unde netezimea contează mai puțin decât prețul.
Control orientat pe câmp
Controlul orientat pe câmp tratează curentul statorului ca două componente independente: una care produce cuplu și una care controlează câmpul magnetic. După transformările Clarke și Park, două controlere PI reglează aceste componente, iar modularea vectorială spațială convertește rezultatul înapoi la tensiuni trifazate. FOC oferă un cuplu aproape constant, zgomot redus și eficiență ridicată pe toată gama de viteze, inclusiv la oprire.
FOC are nevoie de mai multe calcule decât în șase pași, dar aceasta nu mai este o constrângere cu microcontrolerele moderne. Este valoarea implicită pentru motocicletele electrice, roboți, outboard-urile marine și majoritatea aplicațiilor care necesită un cuplu previzibil.
Observatori fără senzori
Algoritmii fără senzori estimează poziția rotorului din tensiunile și curenții măsurați, mai degrabă decât de la un senzor de poziție separat. Sensarea back-EMF este cea mai simplă abordare și funcționează cu mult peste câteva sute de rpm. Un observator cu modul de alunecare adaugă robustețe împotriva erorii parametrilor și a zgomotului de măsurare. Un filtru Kalman extins oferă estimări precise în cazul perturbărilor, dar necesită o reglare atentă. Injecția de înaltă frecvență excită accentul magnetic al motorului și oferă informații despre poziție la viteză zero și foarte mică.
Schimbul practic este între cost, capacitatea de viteză redusă și respingerea perturbărilor. Îndepărtarea senzorilor Hall și a cablurilor codificatorului reduce costurile și îmbunătățește fiabilitatea, dar numai dacă ciclul de funcționare permite estimatorului să-și facă treaba.
Control scalar V/Hz
Controlul scalar deține un raport fix între tensiune și frecvență și este folosit mai ales cu motoarele cu inducție AC. Este simplu și nu necesită feedback de poziție, dar răspunsul său cuplului este slab. Apare mai rar în trenurile de propulsie ale vehiculelor compacte, deoarece acele sisteme utilizează motoare BLDC sau PMSM, unde FOC sau în șase pași produc rezultate mai bune.
Compararea algoritmilor după aplicație
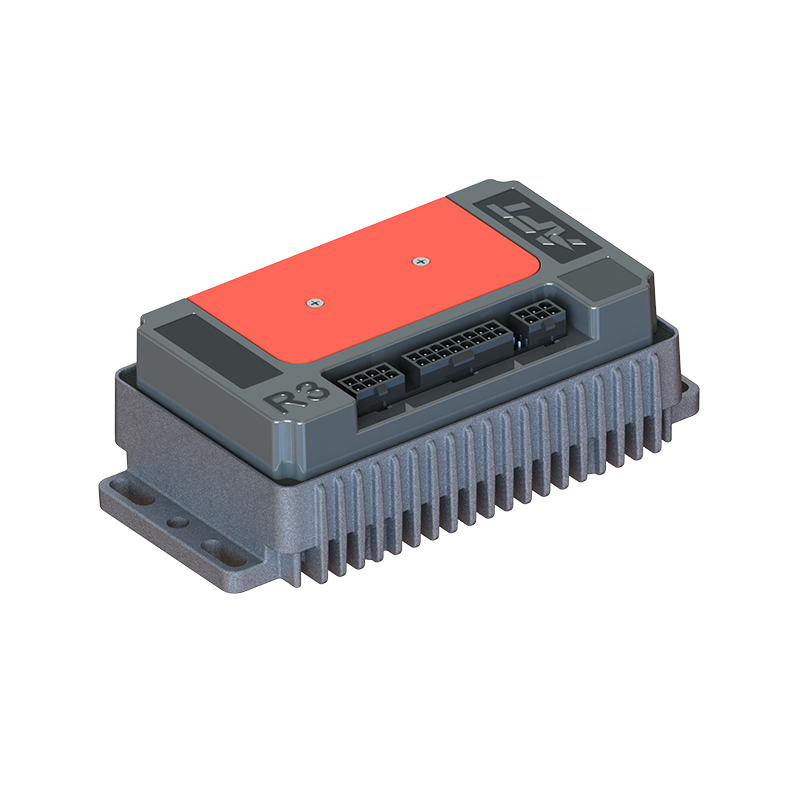
Cicluri de lucru diferite favorizează algoritmi diferiți. O motocicletă electrică își petrece cea mai mare parte a timpului peste câteva sute de rpm, astfel încât FOC fără senzori cu estimare EMF înapoi reduce costurile fără a afecta performanța de croazieră; pornirile în deal și manevrele cu viteză mică îi împing pe designeri înapoi către senzorii Hall. Un șasiu robot trebuie să se deplaseze înainte și înapoi cu precizie, ceea ce necesită un senzor de poziție sau injecție de înaltă frecvență. Când platforma este un robot de livrare sau o bază mobilă de manipulare, a controler de motor DC fără perii cu răspuns rapid poate fi diferența dintre o unitate care se simte întârziată și una care urmărește comanda imediat.
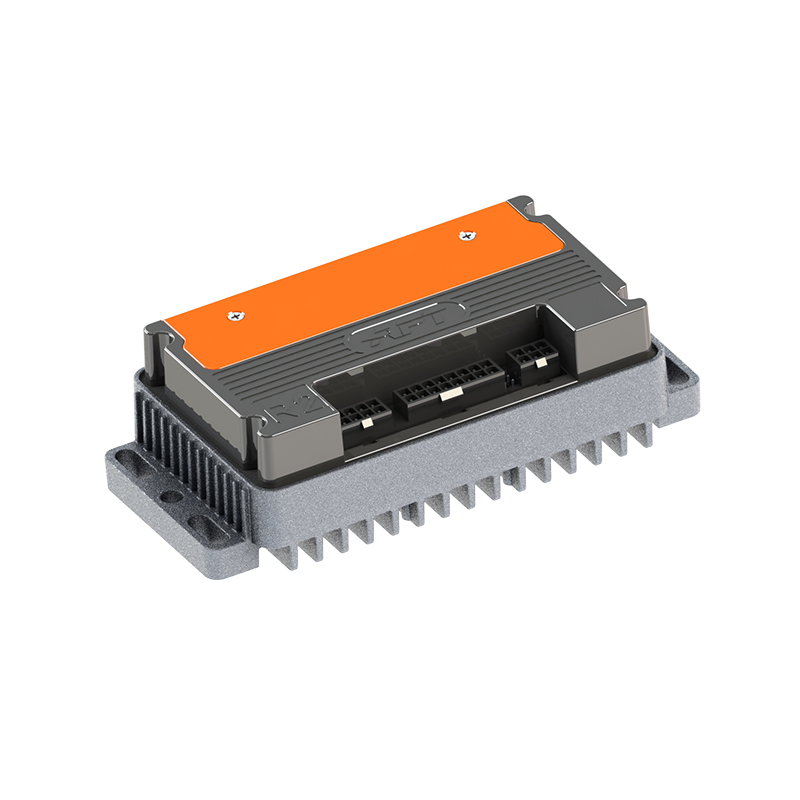
 R5 Furnizori de controler de motor DC fără perii cu răspuns rapid, fabrică - Shanghai APT APT este furnizori de controlere de motor CC fără perii cu răspuns rapid R5 și fabrică de controler de motor CC fără perii cu răspuns rapid R5 în C... Vizualizare produs →
Un outbord marin funcționează la o viteză constantă ore în șir, așa că eficiența și stabilitatea termică contează mai mult decât răspunsul tranzitoriu. Un ATV sau UTV vede schimbări bruște de sarcină pe teren accidentat, ceea ce favorizează un observator robust și un spațiu de curent generos. Tabelul de mai jos rezumă compromisurile comune.
| Algoritm | Feedback de poziție | Ripple de cuplu | Comportament la viteză mică | Aplicații cele mai potrivite |
|---|---|---|---|---|
| Comutare în șase trepte | Senzori Hall | Moderat | Acceptabil cu senzori | Pompe, ventilatoare, tracțiune low-cost |
| FOC cu senzori | Hall sau codificator | Foarte scăzut | Excelent | Motociclete electrice, roboți, marine |
| FOC fără senzori (back-EMF) | Tensiune și curent | Scăzut | Slab sub viteza minimă | E-biciclete, unități de mare viteză |
| FOC fără senzori (SMO/EKF) | Tensiune și curent | Scăzut | Bun, dar reglabil | ATV, UTV, unități industriale |
| Injecție de înaltă frecvență | Răspuns curent | Scăzut | Excelent at standstill | Roboți, sarcini asemănătoare servo |
| V/Hz scalar | Niciuna | Înalt | Nu este potrivit | Motoare cu inducție AC |
Tratați masa ca pe un punct de plecare, nu ca pe un verdict. Un controler bine conceput poate reduce multe dintre aceste goluri, deoarece bucla sa de curent și observatorul sunt reglate împreună. De aceea, experiența furnizorului de controler cu ciclurile reale de funcționare a vehiculului contează la fel de mult ca și numele algoritmului de pe fișa de date.
Cum afectează alegerea algoritmului selecția controlerului
Deoarece algoritmul se află în software-ul încorporat, hardware-ul și firmware-ul trebuie proiectate împreună. Paralela MOSFET determină cât de uniform se împarte curentul între faze. Precizia de detectare a curentului stabilește baza pentru bucla de curent FOC. Puterea acționării porții afectează pierderile de comutare și interferența electromagnetică. Designul termic decide cât timp poate menține controlerul cuplul de vârf. Un controler cu siliciu bun, dar firmware prost reglat va arăta ondulație de cuplu și zgomot; un controler cu un firmware excelent, dar o detectare slabă a curentului se va declanșa sau reduce. Acesta este motivul pentru care se acordă atâta atenție inginerească acum rolul software-ului în controlul motor modern .
Aceeași logică se aplică și motorului în sine. Rezistența statorului, inductanța de fază și constanta EMF inversă definesc ceea ce poate și nu poate face controlerul. Un controler evaluat pentru 60 A nu va face ca un motor prost potrivit să funcționeze eficient, iar reglarea agresivă a FOC poate supraîncălzi un motor cu masă termică scăzută. Solicitarea unei împerecheri motor-controler validată face parte din procesul de cumpărare, nu o gândire ulterioară.
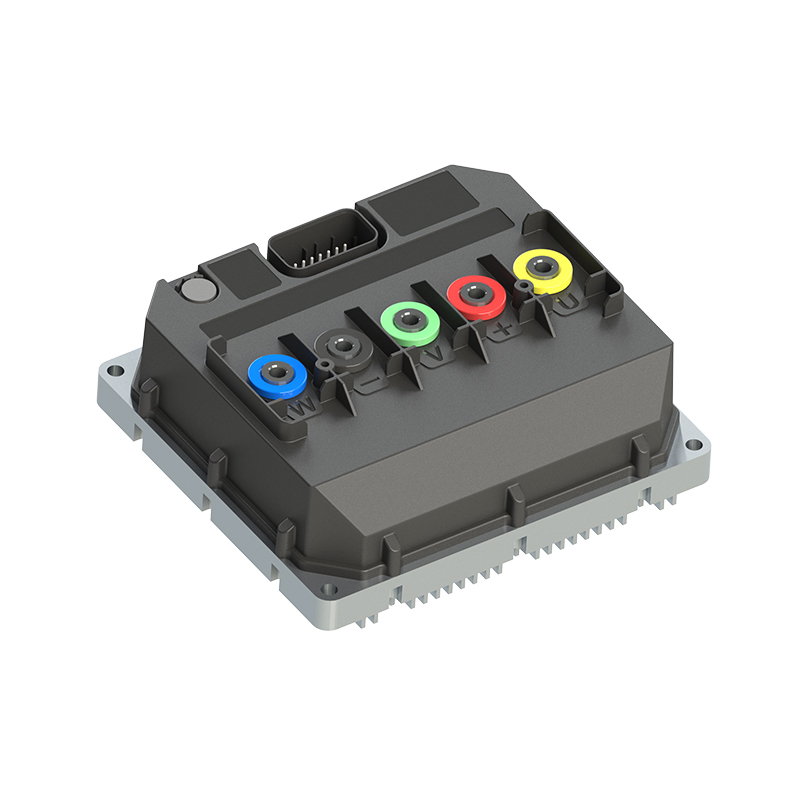
Pe partea de hardware, Controlere de motoare de înaltă performanță din seria T Asociați firmware-ul FOC de tensiune largă cu o treaptă de putere destinată motocicletelor electrice, ATV-urilor electrice și outboard-urilor electronice. Sunt un exemplu de design în care algoritmul de control și invertorul au fost dezvoltate în aceeași casă, astfel încât firmware-ul cunoaște limitele hardware-ului.
 Furnizori de controlere de motor de înaltă performanță seria T, fabrică APT - T300 T400 T500 T720 T1000 T1400 T1800 Fabrica de controlere pentru motoare sincrone cu magneți permanenți, Controlul motorului de înaltă performanță seria T... Vizualizare produs →
Criterii practice de evaluare pentru controlerele de motoare
Când comparați controlerele, uitați-vă în spatele numărului de curent de vârf. Următoarele puncte separă un controler care lucrează pe hârtie de unul care funcționează pe drum.
- Confirmați ce algoritm rulează firmware-ul. Unele controlere cu costuri reduse fac publicitate FOC, dar trec la șase pași la viteză mare pentru a ascunde limitele de calcul.
- Verificați dacă implementarea FOC este fără senzori, bazată pe Hall sau comutabilă. Fără senzori reduce cablarea, dar poate avea probleme la viteză foarte mică fără injecție de înaltă frecvență.
- Întrebați cum este reglată bucla curentă. Motoarele cu inductanță de fază diferită necesită câștiguri diferite, iar reglarea automată economisește ore în timpul pornirii.
- Examinați comportamentul la suprasarcină, inclusiv limitarea curentului, deratingul termic și recuperarea defecțiunilor. Aceste detalii decid dacă vehiculul se oprește în siguranță sau dacă îl blochează pe călăreț.
- Luați în considerare zgomotul acustic. Dacă produsul este o motocicletă electrică sau un robot de livrare care funcționează în apropierea oamenilor, zgomotul este un punct de vânzare. The controler de motor DC fără perii ultra-silențios
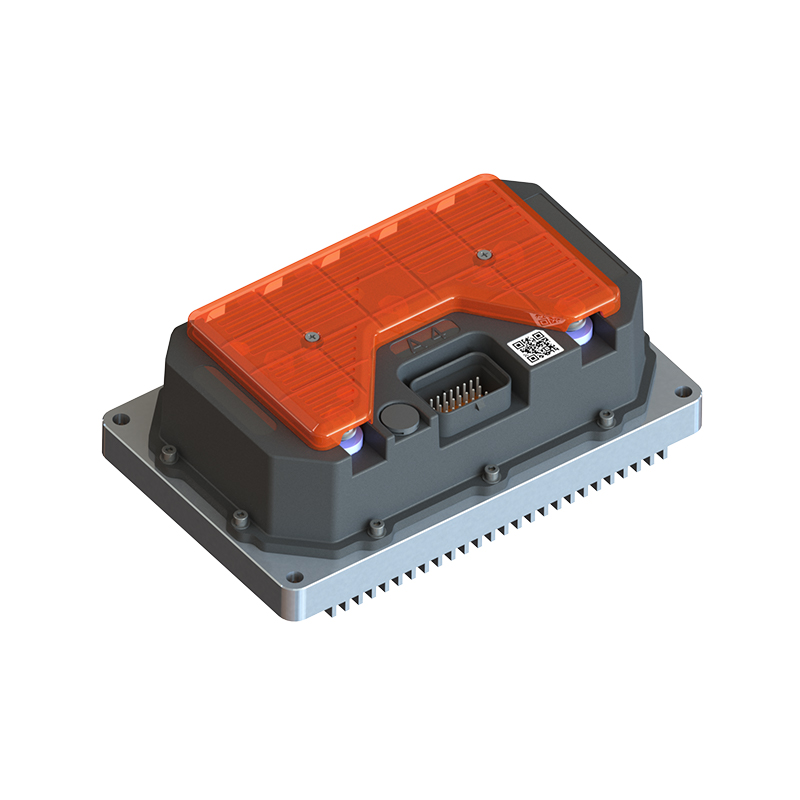
 Furnizori de controlere de motor DC fără perii ultra-silențioase A6, fabrică - Shanghai APT P APT este furnizori de controlere de motor DC fără perii ultra-silențioase A6 și fabrică de controler de motoare DC fără perii ultra-silențioase A6 din China... Vizualizare produs → este un exemplu practic de proiectare orientată sinusoidal care menține zgomotul de comutație scăzut.
Algoritmii de control al motorului nu ar trebui să fie aleși doar dintr-o diagramă bloc. Setați mai întâi ciclul de funcționare, intervalul de viteză, bugetul de zgomot și cerințele de viteză mică ale vehiculului dvs., apoi comparați controlerele cu acele ținte. În șase pași este perfect adecvat pentru un ventilator, FOC este punctul de plecare potrivit pentru majoritatea aplicațiilor de tracțiune, iar observatorii fără senzori sunt un instrument de economisire a costurilor atunci când intervalul de viteză o permite. Cel mai bun controler este cel al cărui algoritm, treaptă de putere și suport pentru aplicații se potrivesc cu profilul real de operare al produsului dumneavoastră.
URMĂTORUL:Controlul cuplului explicat: un ghid practic pentru selectarea controlerului motorului BLDC
Sunteți interesat de cooperare sau aveți întrebări?
Ca Producători de controlere de motoare sincrone cu magnet permanent personalizat şi Furnizori de controlere de motoare cu magnet permanent din China, Concentrându-se pe controlul acționării magnetului permanent motoare sincrone, oferim un sigur și suficient sursă de energie pentru electrificarea vehiculelor de călătorie.
- [email protected]
- +86-170 9191 9800
- Camera 123A, nr. 1000 Ziyue Road, districtul Minhang, Shanghai, China
Drepturi de autor © Shanghai APT Power Technology Co., Ltd.All rights reserved