Controlul cuplului explicat: un ghid practic pentru selectarea controlerului motorului BLDC
Imaginează-ți o motocicletă electrică care ține poziția pe o rampă abruptă în timp ce transporta un pasager. Un regulator de viteză menține o viteză țintă scăzută, totuși un mic blip de accelerație poate transforma o lansare controlată într-o smucitură violentă. Acum imaginați-vă un robot de livrare care traversează o ușă care este puțin prea îngustă. Dacă controlerul continuă să împingă la curent maxim, cutia de viteze absoarbe impactul. Ambele situații sunt rezolvate prin controlul cuplului, modul de funcționare care reglează forța de rotație pe care o produce un motor mai degrabă decât viteza sau poziția sa.
Acest articol este scris pentru ingineri și echipe de proiect OEM care evaluează controlerele de motoare fără perii pentru motociclete electrice, șasiu robot, ATV-uri electrice, UTV-uri și motoare exterioare. Vom explica ce înseamnă de fapt controlul cuplului într-o unitate BLDC sau PMSM, cum îl realizează controlerul și ce specificații determină dacă cuplul se simte lin și receptiv în funcționarea reală.
Ce înseamnă de fapt controlul cuplului
Controlul cuplului reglează curentul furnizat motorului, astfel încât cuplul arborelui să urmeze comanda dată de călăreț, șofer sau controlerul de mișcare. Nu menține o viteză țintă. Nu deține o poziție a rotorului. Motorul pur și simplu produce orice viteză rezultă din cuplul aplicat și sarcina atașată la arbore.
O comparație simplă ajută. Când împingi un cărucior de mână, brațele tale aplică forță, iar căruciorul se mișcă cu orice viteză o produce acea forță împotriva rezistenței la rulare și a pantei. Brațele tale efectuează controlul cuplului. Dacă blocați viteza căruciorului, aceasta ar fi controlul vitezei.
| Modul de control | Variabila reglementata | Sursă de comandă tipică | Cazuri de utilizare primară |
|---|---|---|---|
| Controlul vitezei | RPM motor | Accelerație, potențiometru, punct de referință CAN | Operare croaziera, transportoare, ventilatoare, pompe |
| Controlul poziției | Unghiul rotorului | Feedback al codificatorului, impulsuri de pas sau direcție | Direcție, supape, articulații robotizate |
| Controlul cuplului | Curentul motorului și, prin urmare, cuplul | Intrare analogică, comandă de cuplu CAN, pedală | Tracțiune, tensionare, mișcare limitată de forță |
Controlul cuplului este, de asemenea, o funcție de protecție. Un controler programat să livreze nu mai mult de 15 Nm pur și simplu nu va scoate 20 Nm, chiar dacă șoferul o cere. Alunecarea roții pe pietrișul liber, un actuator blocat sau un rulment parțial prins nu se mai traduce direct în solicitarea transmisiei. Acesta este motivul pentru care limitarea cuplului este frecvent utilizată ca funcție de siguranță în sistemele de mișcare.
Cum un controler fără perii oferă un cuplu controlat
Într-un motor de curent continuu fără perii sau un motor sincron cu magnet permanent, cuplul este proporțional cu curentul armăturii din axa de cuadratura. Controlul cuplului este prin urmare controlul curentului. Un controler bine proiectat măsoară curenții de fază, compară componenta producătoare de cuplu cu comanda de cuplu și ajustează modelul de comutare al invertorului pentru a reduce eroarea. Această buclă de curent interioară este locul în care controlul cuplului trăiește de fapt.
Control orientat pe câmp și bucla de curent
Controlul orientat pe câmp, numit în mod obișnuit FOC, transformă curenții trifazici măsurați în două componente într-un cadru de referință rotativ: o componentă de magnetizare pe axa d și o componentă producătoare de cuplu pe axa q. Controlerul comandă curentul pe axa q pentru a se potrivi cuplului solicitat și menține curentul pe axa d aproape de zero pentru un PMSM montat pe suprafață. Lățimea de bandă a acestei bucle de curent decide cât de repede au loc corecțiile cuplului. O buclă actualizată la 10 până la 20 kHz reacționează la schimbările de sarcină în câteva milisecunde, ceea ce reprezintă diferența dintre un crawl stabil și o mișcare de bâlbâială la viteză mică. FOC este un motiv central Tehnologia motorului sincron cu magnet permanent continuă să se îmbunătățească pentru aplicații de tracțiune: același hardware oferă un cuplu mai fin, o eficiență mai mare și frânare regenerativă numai prin modificări software.
Feedback al senzorului și funcționare fără senzori
Calitatea controlului cuplului depinde în mare măsură de feedback-ul poziției rotorului. Senzorii Hall oferă o rezoluție grosieră de 60 de grade, care este suficientă pentru comutația trapezoidală, dar nu pentru un cuplu uniform la viteză mică. Codificatoarele și rezolutoarele oferă un unghi continuu al rotorului, permițând FOC să mențină cuplul precis chiar și în apropierea locului. Algoritmii fără senzori estimează poziția rotorului din back-EMF, ceea ce elimină costul senzorului, dar nu poate menține cuplul complet la viteză zero acolo unde nu există back-EMF. Multe unități de producție folosesc o strategie hibridă: pornire bazată pe senzori și funcționare fără senzori peste câteva sute de rpm.
Detectarea curentului de fază este la fel de importantă. Rezistoarele de șunt de la partea joasă sunt ieftine, dar sensibile la zgomot; senzorii de fază integrati costă mai mult și oferă măsurători mai curate la curenți scăzuti. Frecvența de eșantionare și filtrarea semnalului curent stabilesc ondulația practică a cuplului văzută pe arbore, astfel încât cifrele cuplului dintr-o fișă de date trebuie citite împreună cu arhitectura de detectare utilizată în controler.
De ce contează controlul cuplului în aplicații reale
Controlul cuplului modifică comportamentul măsurabil în fiecare categorie majoră de aplicații în mobilitatea electrică și robotică.
- Motociclete electrice. Lansări controlate pe pante, prevenirea alunecării roților pe asfalt umed și frânare regenerativă care aplică un cuplu negativ într-o rampă lină. Fără limite de cuplu, motorul se poate cupla violent atunci când călărețul răsucește clapeta de accelerație.
- Șasiu robot. Limitarea cuplului protejează angrenajele și motoarele în timpul coliziunilor. Când un robot mobil autonom intră într-o obstrucție neașteptată, controlerul limitează curentul în loc să alimenteze puterea maximă în trenul de rulare.
- ATV-uri și UTV-uri electrice. Târarea la viteză mică pe terenuri denivelate necesită o ieșire precisă de cuplu redus. Un sistem controlat de viteză tinde să crească atunci când roțile pierd și își recâștigă tracțiunea.
- Motoare electrice exterioare. Împingerea constantă împotriva curentului și vântului necesită ca controlerul să răspundă la schimbările de sarcină mai repede decât o poate face o buclă de viteză.
The adaptarea în mai multe scenarii a produselor de acţionare cu motor reflectă exact această cerință: o platformă de controler trebuie să gestioneze o gamă largă de comenzi de cuplu, de la roți mici de robot până la linii de transmisie mari pentru ATV-uri.
Specificații cheie care determină calitatea cuplului
Când se aprovizionează un controler pentru o aplicație sensibilă la cuplu, curentul nominal continuu și curentul de vârf sunt doar punctul de plecare. Următoarele specificații au o influență exagerată asupra comportamentului cuplului.
- Rata actuală de actualizare a buclei. O rată de actualizare mai mare, de obicei 10 până la 20 kHz, scurtează întârzierea dintre o modificare a comenzii cuplului și schimbarea reală a cuplului pe arbore.
- Frecvența PWM. O frecvență de comutare mai mare reduce ondulația curentului și zgomotul audibil, dar crește pierderile de comutare. Controlerele care vizează funcționarea silențioasă aleg o frecvență care le echilibrează pe ambele.
- Rezoluția de detectare a curentului și zgomotul. Cel mai mic pas de curent măsurabil stabilește cel mai mic pas de cuplu. Un circuit de detectare zgomotos produce vibrații de cuplu la sarcină mică.
- Ondularea cuplului. Ondularea cuplului scăzut menține rotația lină la viteză mică, ceea ce contează pentru articulațiile și elicele robotului.
- Capacitate de supraîncărcare. Vârfurile tranzitorii ale cuplului pentru pornirile în deal și tratarea obstacolelor depășesc de obicei ratingul continuu. Verificați curba de suprasarcină față de ciclul de funcționare real.
- Comportament termic. Cuplul susținut este stabilit de designul termic al controlerului. Un controler care accelerează devreme va reduce silențios cuplul disponibil în timpul funcționării prelungite.
Calitatea componentelor contează dincolo de cifre. O unitate controlată de cuplu comută curentul de fază de sute de ori pe secundă, iar orice rezistență intermitentă a conectorilor sau îmbinărilor de lipit apare ca zgomot de măsurare a curentului care devine zgomot de cuplu. Acesta este motivul pentru care calitatea materialului hardware este o specificație inginerească legitimă, nu doar o revendicare de marketing.
De asemenea, merită să verificați cifrele ondulației cuplului din fișa de date cu motorul real în timpul testării prototipului. Producătorii măsoară ondulația cuplului în condiții controlate care pot să nu se potrivească cu un cadru de producție, cu o anumită inductanță a înfășurării sau cu frecvența PWM pe care proiectul intenționează să o folosească. Un scurt test pe banc care înregistrează cuplul în mai multe puncte de viteză va dezvălui majoritatea problemelor care mai târziu devin plângeri de teren.
Potrivirea controlerului la motor și la ciclul de funcționare
Performanța controlului cuplului este o proprietate a sistemului, nu o proprietate a controlerului în mod izolat. Bucla de curent este reglată la inductanța și rezistența înfășurării motorului. Conectați același controler la un motor cu parametri diferiți și răspunsul cuplului poate deveni oscilant sau lent. Acesta este motivul pentru care împerecherea controlerului și a motorului ca parte a designului sistemului contează mai mult decât selectarea fiecărei componente singură.
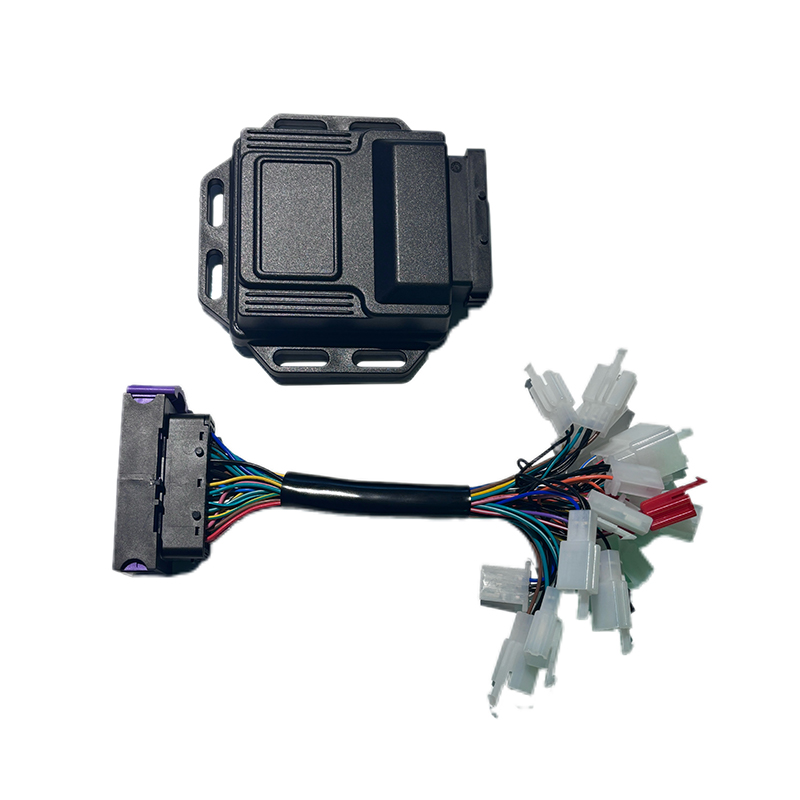
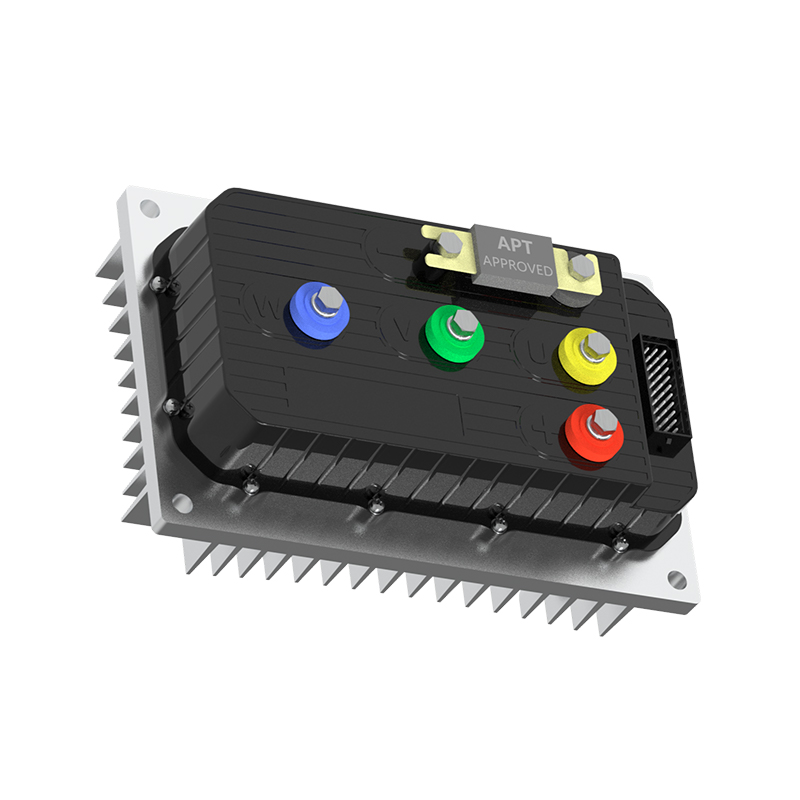
Pentru aplicațiile care necesită răspuns rapid la cuplu, sistemul Controler de motor DC fără perii cu răspuns rapid R5-2215 este conceput pentru a minimiza întârzierea dintre comanda cuplului și cuplul mecanic al arborelui. Pentru platformele sensibile la eficiență, cum ar fi motocicletele electrice urbane, Controler de motor DC fără perii de înaltă eficiență A4-2313 menține cuplul cu precizie în timp ce reduce pierderile electrice. Pentru arhitecturi de înaltă tensiune, de mare putere cu cerințe dinamice de cuplu, the Controler de motor de înaltă performanță seria T acoperă ansamblul mai larg pe care ATV-urile, UTV-urile și platformele robot mai mari au nevoie de obicei.
 Furnizori de controlere de motor de înaltă performanță seria T, fabrică APT - T300 T400 T500 T720 T1000 T1400 T1800 Fabrica de controlere pentru motoare sincrone cu magneți permanenți, Controlul motorului de înaltă performanță seria T... Vizualizare produs →
 A4 Furnizori de controler de motor DC fără perii de înaltă eficiență, fabrică - Shanghai A APT este furnizori de controlere de motor DC fără perii de înaltă eficiență A4 și fabrică de controler de motoare DC fără perii de înaltă eficiență A4 ... Vizualizare produs →
 R5 Furnizori de controler de motor DC fără perii cu răspuns rapid, fabrică - Shanghai APT APT este furnizori de controlere de motor CC fără perii cu răspuns rapid R5 și fabrică de controler de motor CC fără perii cu răspuns rapid R5 în C... Vizualizare produs →
Software-ul joacă un rol central aici. Formarea rampei de torsiune, reglarea buclei de curent și comportamentul defecțiunii sunt configurate în firmware, astfel încât același hardware poate fi reglat pentru o bicicletă electrică de marfă, un scaun cu rotile sau o unitate marină. Trecerea managementului cuplului în software este una dintre temele unui articol detaliat despre rolul software-ului în controlerele de motoare moderne .
Concluzie
Controlul cuplului nu este o singură componentă sau un algoritm. Acesta trece prin lanțul de detectare a curentului, feedback-ul privind poziția rotorului, firmware-ul buclei de curent, stadiul invertorului și calitatea conectorului fizic. Pentru OEM-urile care construiesc vehicule electrice și mașini mobile, capacitatea de a regla cuplul fără probleme determină dacă produsul se simte previzibil și rafinat la sarcini reale. Evaluarea lățimii de bandă a buclei de curent, ondularea cuplului, comportamentul la suprasarcină și configurabilitatea software-ului în timpul fazei de selecție a controlerului este modalitatea cea mai directă de a evita reproiectarea capacității de condus mai târziu în proiect.
URMĂTORUL:Forța electromotoare din spate explicată: cum modelează spatele EMF designul controlerului motorului
Sunteți interesat de cooperare sau aveți întrebări?
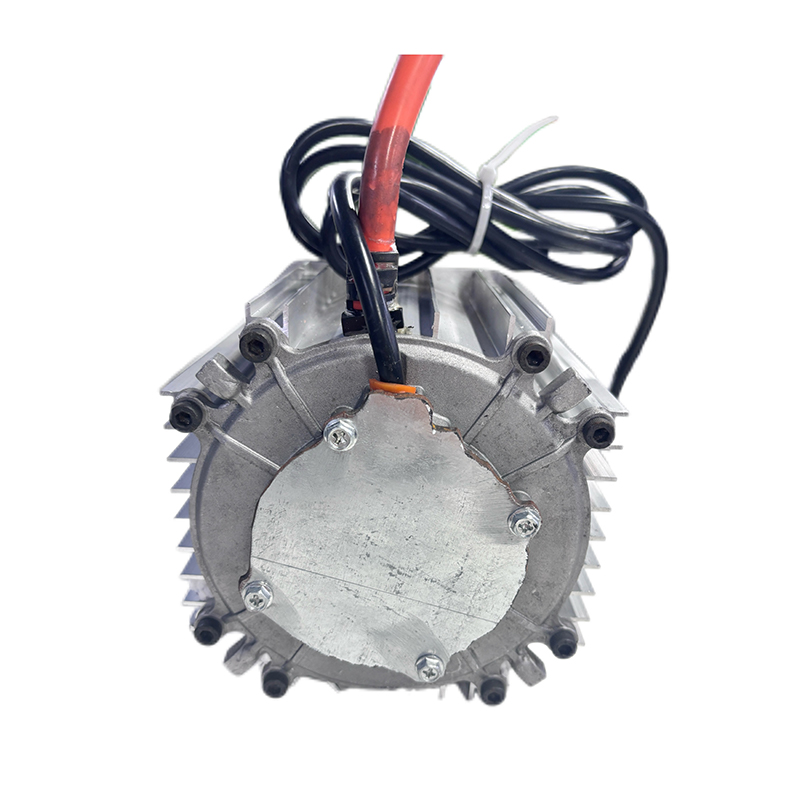
Ca Producători de controlere de motoare sincrone cu magnet permanent personalizat şi Furnizori de controlere de motoare cu magnet permanent din China, Concentrându-se pe controlul acționării magnetului permanent motoare sincrone, oferim un sigur și suficient sursă de energie pentru electrificarea vehiculelor de călătorie.
- [email protected]
- +86-170 9191 9800
- Camera 123A, nr. 1000 Ziyue Road, districtul Minhang, Shanghai, China
Drepturi de autor © Shanghai APT Power Technology Co., Ltd.All rights reserved