Cum funcționează regulatoarele electronice de viteză? În interiorul lanțului de semnal al ESC
Un acumulator de 48 V furnizează o tensiune continuă fixă. Un motor de pe un scuter electric trebuie să țină în continuare aproximativ 3.200 de rpm pe un drum plat, să scadă la aproximativ 280 de rpm pe o pantă de 12 la sută și să inverseze la cerere. Ceva între baterie și înfășurări trebuie să decidă cât de mult curge curent, în ce direcție și pentru cât timp.
Acel dispozitiv este regulatorul electronic de viteză. Funcționează prin conversia curentului continuu fix al bateriei într-o ieșire trifazată și comutarea acesteia de mii de ori pe secundă. Tensiunea medie pe care o vede motorul crește și scade odată cu ciclul de funcționare, iar inductanța proprie a motorului transformă acele impulsuri rapide în curent fluid. Cuplul urmează curentul, iar viteza se stabilește acolo unde cuplul motorului se întâlnește cu cuplul de sarcină. Orice altceva din interiorul unui ESC există pentru a face acest lucru să se întâmple în siguranță și în mod repetat.
Cum DC devine rotație trifazată
Un motor fără perii nu va funcționa cu curent continuu aplicat la două terminale. Statorul său poartă înfășurări în trei faze, iar rotorul său poartă magneți permanenți, astfel încât curentul trebuie să se deplaseze prin faze în secvență pentru a menține câmpul statorului trăgând rotorul înainte, în loc să-l țină pe loc.
Comutație: rămânerea în fața rotorului
Comutația este actul de a alege ce pereche de faze este alimentată. În comutația în șase trepte, fiecare revoluție electrică este împărțită în șase stări, iar controlerul pornește un comutator pe partea superioară și unul pe partea inferioară per stare, producând un câmp care avansează la fiecare 60 de grade electrice. Dacă comutația rămâne în urma rotorului, cuplul se prăbușește și curentul crește. Dacă duce prea departe, curentul suplimentar devine căldură în loc de cuplu.
Feedback de poziție senzor și fără senzor
Trei senzori Hall raportează poziția absolută a rotorului, ceea ce contează pentru un șasiu robot care trebuie să pornească de la oprire la sarcină maximă. Schemele fără senzori citesc în schimb EMF-ul invers indus în faza neenergizată și estimează poziția de la trecerea sa cu zero. Acest lucru elimină trei fire și un conector din cablaj, dar estimarea devine nesigură sub aproximativ 5 până la 10% din viteza nominală. Controlul orientat pe câmp merge mai departe, transformând curenții de fază măsurați într-un cadru de referință rotativ și reglând direct componenta producătoare de cuplu.
Lanțul de semnal de la intrarea accelerației la unitatea de poartă
Între intrarea clapetei de accelerație și bornele motorului se află patru blocuri funcționale. Fiecare are propriul mod de eroare și propria sa limită asupra performanței sistemului.
Microcontroler și buclă de control
Microcontrolerul eșantionează curentul de fază, tensiunea magistralei, poziția clapetei de accelerație și poziția rotorului, adesea de 8.000 până la 20.000 de ori pe secundă într-o implementare orientată pe câmp. Mai întâi rulează bucla de curent rapid, înfășoară o buclă de viteză sau cuplu mai lentă în jurul acesteia și convertește rezultatul în trei valori ale ciclului de lucru. Maparea accelerației, limitele de curent, puterea de frânare regenerativă și pragurile de defecțiune trăiesc toate în acest strat.
Driver de poartă și punte MOSFET
Driverul de poartă traduce logica de joasă tensiune în variația de 10 până la 15 V de care are nevoie un MOSFET de putere și împiedică conducerea simultană a ambelor comutatoare dintr-un picior. Timpul mort, intervalul de golire intenționat între oprirea pe partea superioară și pornirea pe partea inferioară, este de obicei de 0,3 până la 1 microsecundă. Prea scurt și curentul de trecere distruge podul; cuplul și eficiența prea lungi și la turație mică au de suferit.
Șase MOSFET-uri formează puntea trifazată, unde pierderile de conducție sunt la pătrat cu rezistența de pornire și curentul, în timp ce scalele de pierdere de comutare cu frecvența de comutare, tensiunea magistralei și sarcina de poartă. Dispozitivele în paralel scade rezistența la pornire, dar numai atunci când buclele de poartă sunt potrivite. În caz contrar, un dispozitiv transportă mai mult curent decât vecinii săi și eșuează primul.
Detectare curent și protecție
Rezistoarele de șunt sau senzorii cu efect Hall măsoară curentul de fază, astfel încât bucla de control să aibă ceva real de reglat, iar aceleași semnale alimentează protecție la supracurent, supratensiune și supratemperatură. Un controler bine comportat rabatează curentul treptat pe măsură ce temperatura crește, în loc să întrerupă motorul la mijlocul manevrei.
Ciclul de funcționare, PWM și numerele care contează
Controlul vitezei este controlul ciclului de lucru. Dacă magistrala se află la 48 V și ciclul de lucru este de 50 la sută, motorul vede o medie de 24 V. Frecvența de comutare este aleasă suficient de mare pentru a menține ondulația curentului într-o bandă practică și suficient de scăzută pentru a menține pierderile de comutare gestionabile. Pe o unitate de 48 V cu câteva sute de microhenries de inductanță de fază, 16 kHz până la 20 kHz mențin de obicei ondulația aproape de 10 până la 20% din curentul nominal.
| Parametru | Ce influenteaza | Gamă practică |
|---|---|---|
| Frecvența de comutare PWM | Ondulări de curent, zgomot audibil, pierderi de comutare | 16 până la 20 kHz |
| Rata buclei de control | Răspunsul cuplului, marja de stabilitate | 8 până la 20 kHz |
| Curent de fază continuu | Cuplu de croazieră, încălzire în regim constant | 60 până la 80 la sută din ratingul de vârf |
| Curent de vârf, 10 s | Accelerație și cuplu de blocare | De 1,5 până la 2 ori continuu |
| Spațiu maxim pentru tensiunea magistralei | Frânare regenerativă, descărcare de sarcină | 1,25 până la 1,5 ori magistrala nominală |
| Timp mort | Risc de împușcare împotriva eficienței la viteză redusă | 0,3 până la 1 microsecundă |
| Rezistența la poartă | Viteza de comutare, sonerie, EMI | 2 până la 10 ohmi |
Citiți tabelul ca un set de compromisuri, mai degrabă decât ca o specificație. Creșterea frecvenței de comutare micșorează ondulația și liniștește unitatea, dar crește și pierderile de comutare și căldură. Lărgirea timpului mort protejează puntea, dar distorsionează tensiunea de ieșire la un ciclu de lucru scăzut, care se manifestă ca pornire brută și încălzire la viteză foarte mică.
Potrivirea unui controler la un motor fără presupuneri
Cea mai frecventă eroare de dimensionare este alegerea unui controler după puterea etichetei motorului. Motoarele sunt evaluate după puterea mecanică; controlerele sunt limitate de curentul de fază și temperatura joncțiunii. Un motor de 1 kW poate trage 40 A de curent de fază la 48 V în timpul unei porniri grele din repaus, chiar dacă curentul său de croazieră este mai aproape de 12 A. Dimensiune pentru pornire, nu pentru croazieră și verificați împreună trei numere:
- Curent de fază continuu la temperatura ambientală așteptată, nu la 25 C.
- Gama de tensiune magistrală cu spațiu liber pentru vârful de frânare regenerativă.
- Calea termică: zona radiatorului, fluxul de aer și cât timp poate fi susținut curentul de vârf.
Tabelele de împerechere publicate înlătură majoritatea acestor presupuneri, deoarece ele indică ce combinații de controler și motor au fost deja caracterizate pentru curent, tensiune și montare.
 Schema de împerechere a controlerului APT și a motorului Sfaturi de asociere B2B pentru potrivirea controlerelor și motoarelor APT în funcție de putere, cuplu, viteză și eficiență, cu considerații de protocol pentru vehiculele electrice. Vizualizare produs →
Firmware, protocoale și reglaj
Două controlere cu trepte de putere identice se pot comporta foarte diferit. Protocolul de intrare este prima diferență: intrările PWM și analogice sunt simple și cu latență scăzută, UART se potrivește reglajului parametrilor și telemetriei, iar magistrala CAN se potrivește vehiculelor în care controlerul, sistemul de gestionare a bateriei și unitatea de control al vehiculului trebuie să partajeze starea.
A doua diferență este firmware-ul. Curbele de accelerație, rampele de curent, profilurile de frânare regenerativă, slăbirea câmpului pentru viteza maximă și comportamentul de recuperare a defecțiunilor sunt toate deciziile software, iar rolul software-ului în controlerele de motoare moderne a crescut pentru a se potrivi cu treapta de putere în sine. Cereți setul de parametri înainte de a vă angaja pe o platformă, nu după primele standuri de prototip pe un deal.
Realitate termică și limite de fiabilitate
Evaluările actuale ale fișei de date presupun de obicei o temperatură ambientală de 25 C și o carcasă MOSFET ținută aproape de 80 C. În interiorul unei carcase sigilate într-o după-amiază de vară, nicio condiție nu este valabilă. Pierderea de conducție crește odată cu temperatura, deoarece rezistența la pornire crește, ceea ce crește din nou pierderea; fără derating, bucla aia fuge. Deratingul practic pentru un controler răcit pasiv este adesea cu 30 până la 40% sub curentul general. Condensatorii merită aceeași atenție, deoarece valoarea nominală a curentului de ondulare și durata de viață nominală la 105 C stabilesc intervalul real de service, nu numărul de piesă MOSFET.
Pentru aplicațiile care nu pot tolera deplasări neplăcute, stabilitatea în funcție de temperatură și încărcare contează mai mult decât o cifră de vârf pe o primă pagină.
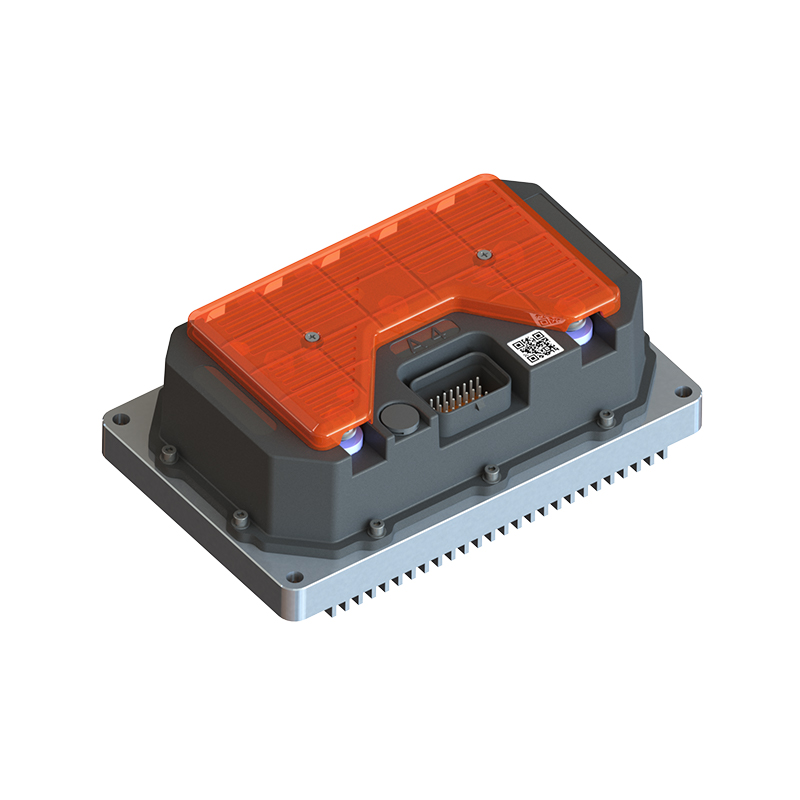
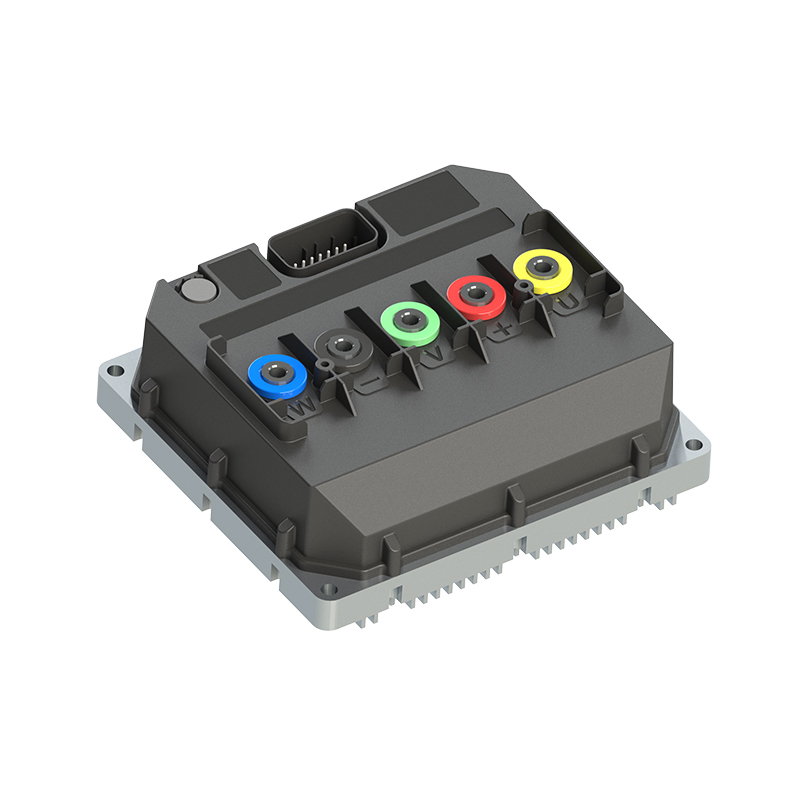
Controler de motor DC fără perii APT A8 de înaltă stabilitate Un controler de motor CC fără perii caracterizat de stabilitate ridicată, cu FOC, CAN, Bluetooth și un vârf de 30 kW pentru drone, robotică și vehicule electrice ușoare. Vizualizare produs → Ce să verificați înainte de a cumpăra
- Curentul de fază în cel mai rău caz: pornire la sarcină completă, grad maxim, cel mai ridicat mediu ambiental.
- Fereastra de tensiune magistrală, inclusiv vârful regenerativ pe care îl va vedea de fapt bateria dvs.
- Interfață de control: vehiculul vorbește deja CAN sau PWM va face treaba?
- Design termic: zona radiatorului, calea fluxului de aer și orientarea montajului.
- Protecție și raportare: supracurent, supratensiune, supratemperatura și dacă defecțiunile sunt înregistrate sau doar semnalizate.
- Suport: documentația parametrilor, calea de actualizare a firmware-ului și dacă furnizorul vă va caracteriza motorul cu controlerul său.
Furnizorii care publică a domeniul de control caracterizat și îndrumările de potrivire fac acest ultim punct mult mai ușor de verificat înainte ca sculele să fie angajate.
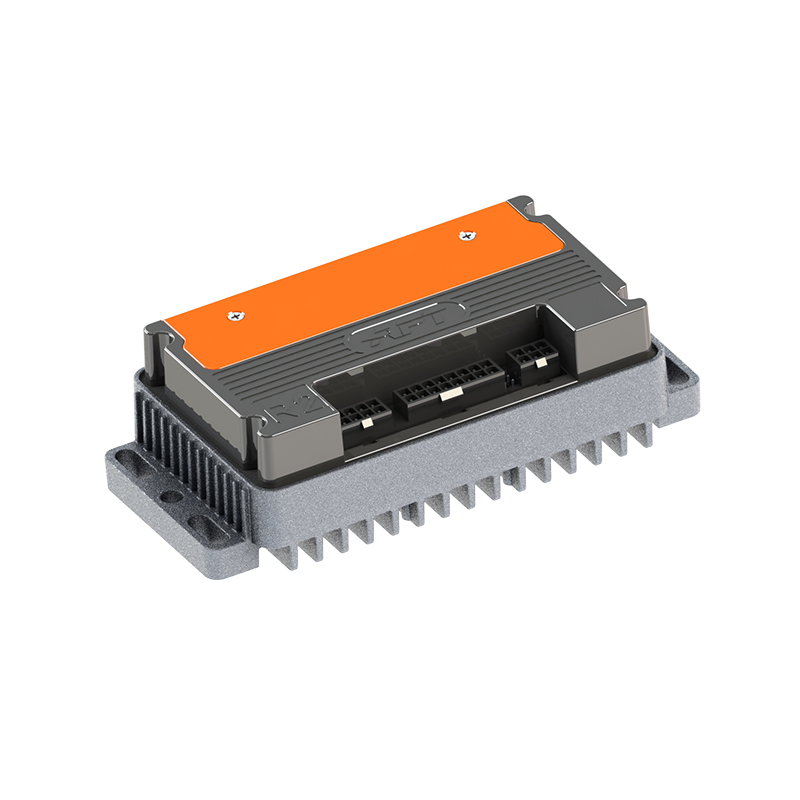
Controler de motor DC fără perii APT R5 cu răspuns rapid Un controler DC/PMSM fără perii caracterizat cu răspuns rapid, cu o putere nominală de 5 kW, un vârf de 12 kW, CAN și FOC pentru robotică, automatizare și mini-EV-uri. Vizualizare produs → Versiunea Scurtă
- Un ESC convertește DC fix într-o ieșire trifazată comutată, iar ciclul de lucru stabilește tensiunea medie și, prin urmare, viteza.
- Comutația menține câmpul statorului în fața rotorului; Senzorii Hall se ocupă de viteză mică, estimarea EMF inversă se ocupă de croazieră.
- Microcontrolerul, driverul de poartă, puntea MOSFET și senzorul de curent își impun fiecare propria limită asupra sistemului.
- Dimensiunea curentului în funcție de fază în cel mai rău caz, apoi reduceți pentru temperatura ambientală pe care o va vedea produsul cu adevărat.
- Accesul firmware-ului și parametrilor modelează comportamentul conducerii mult mai mult decât numerele piesei comutatorului.
URMĂTORUL:Slăbirea câmpului explicată: modul în care controlerele de motor împing viteza dincolo de evaluarea de bază
Sunteți interesat de cooperare sau aveți întrebări?
Ca Producători de controlere de motoare sincrone cu magnet permanent personalizat şi Furnizori de controlere de motoare cu magnet permanent din China, Concentrându-se pe controlul acționării magnetului permanent motoare sincrone, oferim un sigur și suficient sursă de energie pentru electrificarea vehiculelor de călătorie.
- [email protected]
- +86-170 9191 9800
- Camera 123A, nr. 1000 Ziyue Road, districtul Minhang, Shanghai, China
Drepturi de autor © Shanghai APT Power Technology Co., Ltd.All rights reserved