Selectarea codificatorului motorului pentru unitățile BLDC: rezoluție, interfață și potrivire
Două prototipuri de motociclete electrice au ajuns la același banc de testare cu același motor butuc de 10 inchi, același firmware pentru controler și același pachet de baterii. Unul s-a strecurat înainte în ritm de mers cu o tragere lină, controlabilă. Celălalt a tresărit sub 3 km/h și a gătit o fază înfășurată după douăzeci de minute de pornire la deal. Părțile mecanice erau identice; calea de feedback nu a fost. Un motor transporta un encoder incremental de 1.024 PPR, celălalt un set de trei senzori Hall și un tabel de firmware care estima poziția rotorului între pașii de comutare.
Lecția este ușor de spus și ușor de uitat în timpul achiziției: pe o unitate sincronă fără perii de curent continuu sau cu magnet permanent, encoderul motorului decide cât de fin și cât de fiabil poate ști controlerul unde se află rotorul. Rezoluția, interfața de ieșire, montarea mecanică și mediul de operare toate alimentează un număr - calitatea informațiilor despre poziție ajungând în bucla de control. Tratați codificatorul ca pe un accesoriu și plătiți pentru el în ondulație de cuplu, primele articole respinse sau returnări de câmp.
Ce face un codificator de motor într-o unitate în buclă închisă
Un encoder convertește mișcarea mecanică într-un semnal electric pe care unitatea îl poate număra, ceas sau decoda. Într-o unitate fără perii trifazată, controlerul are nevoie de unghiul electric al rotorului pentru a decide când să comute fiecare MOSFET. Senzorii Hall furnizează șase stări discrete pe revoluție electrică: suficient pentru comutația în șase trepte, prea grosier pentru un cuplu uniform la viteză mică. Un encoder adaugă poziție continuă - tipurile incrementale emit impulsuri în cuadratura A/B cu un impuls index opțional, în timp ce tipurile absolute raportează o valoare de poziție codificată în momentul aplicării puterii.
Această diferență modelează întreaga mașină, nu doar senzorul. Cu feedback incremental, controlerul trebuie să efectueze o mișcare de orientare după fiecare ciclu de alimentare pentru a stabili o referință zero. Cu feedback absolut, mașina știe imediat unde se află, ceea ce contează pentru un șasiu de robot care trebuie să reia o rută fără o rulare de referință și pentru axele de direcție sau de acționare în care mișcarea neașteptată la pornire este o problemă de siguranță. O mare parte din interpolarea, filtrarea și detectarea defecțiunilor care trăiau cândva în hardware-ul dedicat se află acum în firmware, motiv pentru care rolul software-ului în controlul modern al motorului continuă să se extindă.
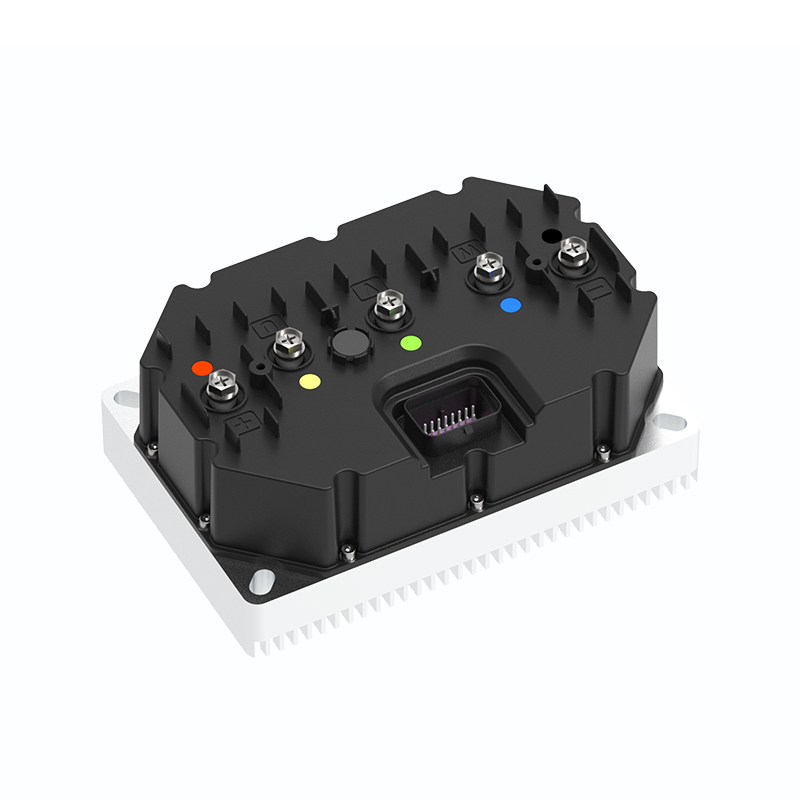
 A6 2422 Controler de motor DC fără perii ultra-silențios Pentru sistemele care cântăresc feedback incremental versus absolut, acest controler acceptă intrarea codificatorului Hall sau magnetic și controlul vectorial FOC. Vizualizare produs →
Incremental sau absolut: potriviți codificatorul cu comportamentul de pornire
Începeți cu o întrebare: ce se întâmplă în primele 200 de milisecunde după ce cheia este rotită? Dacă mașina poate tolera o mișcare lentă de referință, un encoder incremental este mai ieftin și mai ușor de integrat. Dacă nu se poate, feedback-ul absolut este răspunsul onest, iar costul suplimentar aparține bugetului de la început, mai degrabă decât într-o reproiectare șase luni mai târziu.
| Tipul de feedback | Semnal de ieșire | Potrivire tipică | Riscul principal |
|---|---|---|---|
| Set senzor Hall | Trei stări digitale pe ciclu electric | Numai comutație, unități bazate pe costuri | Cuplu dur la turație scăzută, fără poziție bună |
| Optic incremental | cuadratura A/B, index, 5 V TTL sau 24 V HTL | Viteză de precizie și poziție pe axe sigilate | Contaminarea discului distruge semnalul |
| Magnetic incremental | cuadratura A/B, index | Praf, umiditate și vibrații în mobilitatea electrică | Câmpuri magnetice externe, toleranță la spațiu de aer |
| Absolut o singură tură | SSI, BiSS-C, SPI sau PWM | Pornire fără homing, articulații robot | Cost mai mare, suport pentru protocol în unitate |
| Multi-turn absolut | Serial cu numarator de rotatii | Dispozitive de acționare, direcție, axe angrenate | Contrastați erorile după depozitare îndelungată sau vibrații |
Rezoluție, acuratețe și numere care merită comparate
Rezoluția incrementală este exprimată în impulsuri pe rotație. Un codificator de 1.024 PPR citit în cuadratura de patru ori produce 4.096 de numărări pe rotație. Pe o roată cu diametrul de 250 mm cu o circumferință de 785 mm, un număr este egal cu aproximativ 0,19 mm cursă - acceptabil pentru odometrie, marginal pentru o poziționare precisă. Un encoder absolut pe 17 biți oferă 131.072 de numărări pe rotație, aproximativ 0,006 mm pe aceeași roată, iar rezoluția sa nu se prăbușește atunci când mașina se mișcă încet.
Rezoluția nu este acuratețe. Eroarea de interpolare în interiorul codificatorului, excentricitatea arborelui, dezalinierea cuplajului și deviația de temperatură se adaugă la eroarea de poziție pe care o vede de fapt controlerul. Solicitați furnizorilor un buget total de eroare în loc de o cifră PPR principală și testați o probă pe arborele real, mai degrabă decât pe un dispozitiv de laborator. Un encoder de 4.096 de contorizare montat cu o excentricitate de 0,1 mm se poate comporta mai rău decât o unitate de 2.048 de numărări montată curat.
Interfețele, cablurile și zgomotul care corupă feedback-ul
Compatibilitatea interfeței este locul în care deciziile de cumpărare se întrerup. Un controler cu intrări de 3,3 V nu va citi în mod fiabil un encoder TTL de 5 V fără schimbarea nivelului, iar un encoder optic poate absorbi 150 până la 250 mA dintr-o sursă care a fost dimensionată pentru un senzor Hall. Verificați frecvența maximă de ieșire în comparație cu lungimea cablului, confirmați că unitatea acceptă protocolul absolut pe care intenționați să-l cumpărați și amintiți-vă că cablurile lungi cu capacitate mare rotunjesc marginile rapide până când contoarele dispar. Cablul ecranat cu perechi răsucite, terminat la capătul controlerului și direcționat la cel puțin 50 mm distanță de cablurile de fază a motorului, previne majoritatea acestor probleme.
Partea controlerului merită o analiză egală. Buclele de curent care rulează la 10 până la 20 kHz nu pot folosi o rezoluție mai fină decât o acceptă perioada de eșantionare, iar o unitate care gestionează bine controlul orientat pe câmp va transforma un feedback bun în ondulație de cuplu scăzută și eficiență mai mare pe toată gama de viteze.
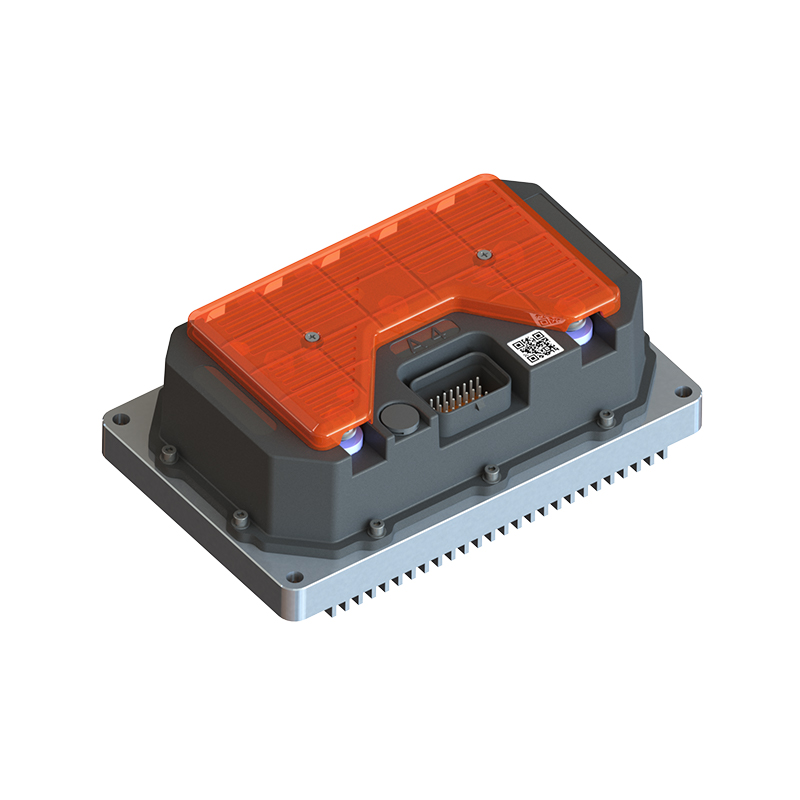
A4 2313 Controler de motor DC fără perii de înaltă eficiență Pentru motociclete electrice sau EV, acest controler combină controlul vectorial FOC cu CANBUS, Bluetooth și feedback Hall sau codificator magnetic. Vizualizare produs → Potrivire mecanică și mediu: unde încep defecțiunile pe teren
Codificatoarele defectează pe teren din motive mecanice mai des decât cele electrice. Tipurile magnetice și inductive tolerează un spațiu de aer definit - de obicei 0,5 până la 1,5 mm între senzor și magnet - dar acel spațiu trebuie să supraviețuiască expansiunii termice, jocului rulmentului și șocului. Runoutul arborelui, flotantul axial și excentricitatea butucului modulează semnalul, iar feedback-ul de poziție modulat apare pe vehicul ca ondulație de cuplu sau oscilație a vitezei. Specificați limitele de curgere pe desen înainte de a alege senzorul, apoi măsurați-le pe primul articol în loc să aveți încredere în broșura furnizorului.
Mediul determină alegerea tehnologiei. Codificatoarele optice oferă cea mai bună rezoluție și cea mai mică toleranță la praf, ceață de ulei și condens; o carcasă IP67 ajută, dar nu fixează etanșarea arborelui uzată. Codificatoarele magnetice supraviețuiesc prafului și apei, dar slăbesc în apropierea cablurilor de curent ridicat sau a structurilor mari de oțel. Pentru motoarele exterioare și echipamentele de coastă, pulverizarea salină și coroziunea galvanică fac ca IP67 cu presetupe pentru cablu de calitate marine să fie un minim, mai degrabă decât un punct de vânzare.
Aplicații și ceea ce cere fiecare
Aceeași specificație a codificatorului produce rezultate foarte diferite în funcție de locul în care se află motorul:
- Motociclete și scutere electrice: netezimea la viteză mică și pornirile în deal domină prima impresie a clientului, astfel încât rezoluția în cuadratura și calibrarea unghiului electric contează mai mult decât precizia la viteză maximă.
- Șasiu robot și vehicule cu ghidare automată: eroarea de odometrie se acumulează pe parcursul unei schimburi, astfel încât numărările pe rotație înmulțite cu diametrul roții stabilesc bugetul practic de navigație.
- Transmisii ATV și UTV: noroiul, traversările de apă și vibrațiile împing alegerea către feedback magnetic etanș, cu toleranță generoasă la spațiul de aer.
- Motoare electrice exterioare: rezistența la coroziune și integritatea cablului decid durata de viață, nu numai rezoluția.
Ambalajul contează și el. Unitățile integrate de antrenare intermediară plasează senzorul în interiorul carcasei cutiei de viteze, acolo unde ceața de ulei și căldura sunt vecine constante și unde senzorul nu poate fi schimbat fără deschiderea motorului. Acest aranjament recompensează revizuirea mecanică timpurie și un furnizor care înțelege întregul sistem de rulare, mai degrabă decât un senzor vândut numai pe specificații.
Motoare B2B Mid-Drive pentru sisteme de acționare pentru biciclete electrice Examinați această categorie de motoare B2B cu tracțiune medie pentru opțiunile din fabrică/furnizor, împerecherea controlerului și asistența post-vânzare relevante pentru sistemele integrate de acționare a bicicletelor electrice. Vizualizare produs → O listă de verificare de validare înainte de a lansa proiectul
Cele mai multe probleme ale codificatorului sunt descoperite târziu, deoarece testarea se concentrează mai degrabă pe foaia de date decât pe ansamblu. Parcurgeți acești pași înainte de a semna o versiune de producție:
- Confirmați ce trebuie să facă aparatul în primele 200 de milisecunde după pornire și lăsați răspunsul să decidă incremental versus absolut.
- Potriviți nivelurile de tensiune, protocolul, curentul de alimentare și frecvența maximă cu treapta reală de intrare a controlerului.
- Măsurați deformarea arborelui, excentricitatea și spațiul de aer al senzorului pe primul articol, nu pe un suport de banc.
- Rulați ansamblul pe întregul interval de temperatură și înregistrați eroarea de poziție la extreme.
- Calibrați decalajul unghiului electric și stocați-l pe lot de motor, deoarece un lot nealiniat produce ondulații de cuplu peste tot.
- Verificați traseul și ecranarea cablurilor sub zgomot condus și radiat, cu motorul încărcat, nu la ralanti.
- Solicitați date de consecvență lot la lot și un proces documentat de notificare a modificărilor, deoarece o revizuire neanunțată a magnetului sau a discului invalidează în liniște calibrarea firmware-ului dumneavoastră.
Un encoder de motor nu este o componentă care trebuie cumpărată la sfârșitul unui proiect și fixată ulterior. Decideți mai întâi comportamentul de pornire, apoi rezoluția de care are nevoie cu adevărat aplicația, apoi interfața și învelișul mecanic care pot păstra acea rezoluție în mediul real. Verificați acționarea combinată pe un banc încărcat și păstrați înregistrarea de calibrare cu lotul de motor.
Shanghai APT Power Technology construiește controlere de motoare de curent continuu fără perii, motoare cu antrenare mijlocie și motoare butuci exact în jurul acelei secvențe, potrivind firmware-ul controlerului cu caracteristicile motorului, mai degrabă decât vânzând hardware-ul izolat. Indiferent dacă aplicația este o motocicletă electrică, un șasiu de robot, un ATV sau un outboard electric, feedback-ul privind poziția aparține primei conversații de inginerie — nu în prima revendicare în garanție.
URMĂTORUL:Cum funcționează regulatoarele electronice de viteză? În interiorul lanțului de semnal al ESC
Sunteți interesat de cooperare sau aveți întrebări?
Ca Producători de controlere de motoare sincrone cu magnet permanent personalizat şi Furnizori de controlere de motoare cu magnet permanent din China, Concentrându-se pe controlul acționării magnetului permanent motoare sincrone, oferim un sigur și suficient sursă de energie pentru electrificarea vehiculelor de călătorie.
- [email protected]
- +86-170 9191 9800
- Camera 123A, nr. 1000 Ziyue Road, districtul Minhang, Shanghai, China
Drepturi de autor © Shanghai APT Power Technology Co., Ltd.All rights reserved