Motor fără perii cu senzor Hall: ce face și când aveți nevoie de el pentru proiectul dvs
Atunci când o fișă tehnică a motorului de curent continuu fără perii listează „cu senzor Hall”, acea linie se schimbă mai mult decât prețul. Schimbă modul în care motorul pornește de la oprire, modul în care furnizează un cuplu la viteză redusă și ce controlere îl pot conduce. Pentru oricine care selectează un motor pentru un scuter electric, o platformă de robot, un ATV sau un motor marin, decizia senzorului de sală este unul dintre primele apeluri la nivel de sistem care trebuie făcute.
Răspunsul scurt: un motor fără perii cu senzor Hall oferă controlerului poziția exactă a rotorului de la viteza zero, astfel încât motorul pornește cu cuplul maxim în direcția corectă și funcționează fără probleme la turație mică. Compartimentul este cablarea suplimentară și un controler conceput pentru a citi semnalele Hall. Atunci când motorul și controlerul sunt definite împreună, acest comerț favorizează de obicei funcționarea cu senzori.
Ce face un senzor Hall într-un motor fără perii
În interiorul unui motor DC fără perii, nu există un comutator pentru a comuta înfășurările. Controlerul trebuie să alimenteze cele trei faze într-o secvență care urmează rotorul, iar sincronizarea depinde de cunoașterea poziției rotorului în fiecare moment. Senzorii cu efect Hall furnizează această informație.
Un motor obișnuit cu senzori conține trei circuite integrate Hall montate la distanță de 120 de grade electrice. Pe măsură ce magneții rotorului trec, fiecare senzor detectează schimbarea dintre polii nord și sud și își comută ieșirea. Cele trei ieșiri formează un model de 3 biți cu șase stări valide, fiecare corespunzând unui pas de comutație de 60 de grade. Dacă controlerul citește vreodată o stare 000 sau 111 în timpul rotației, aceasta este de obicei o defecțiune de cablare, deoarece acele stări nu ar trebui să apară cu un model Hall corect.
Senzorul Hall este un dispozitiv de semnal, nu un dispozitiv de alimentare. Nu transportă curentul de fază; raportează controlerului doar poziția rotorului. De aceea, controlerul motorului este locul în care are loc adevărata luare a deciziilor. Același motor poate porni încet sau brusc, eficient sau risipitor, în funcție de modul în care controlerul procesează modelul Hall.
De ce senzorii Hall contează la oprire și la viteză mică
Controlerele fără senzori fără perii citesc poziția rotorului din forța electromotoare din spate (BEMF). BEMF crește cu viteza motorului; la oprire, este zero și sub aproximativ cinci până la zece procente din viteza nominală este prea mică pentru a fi măsurată în mod fiabil. Deci, o pornire fără senzori utilizează o secvență în buclă deschisă: aliniați rotorul, apoi creșteți-l până când BEMF este lizibil.
Acea secvență este veriga slabă. Sub sarcină, o pornire de aliniere și rampă poate produce o creștere a curentului, o scurtă smucitură înapoi sau o blocare. Simptomul tipic este un motor care face clic sau ezită înainte de a se deplasa. Pentru o bicicletă electrică care pornește pe o pantă, un robot care ridică o sarcină utilă sau un ATV electric care se îndepărtează pe teren liber, această ezitare este neplăcută și grea pentru trenul de rulare.
Un motor cu senzor Hall elimină faza oarbă. Controlerul știe poziția rotorului la oprire și aplică imediat cuplul în direcția corectă. Aplicațiile care pornesc și se opresc frecvent, cum ar fi roboții de livrare, bicicletele cu pedală asistată, scuterele de mobilitate și motocicletele electrice, beneficiază cel mai mult. Controlerul poate menține, de asemenea, acest pornire liniștită; o strategie PWM ultra-silențioasă suprimă zgomotul de comutare care însoțește adesea funcționarea la viteză mică, astfel încât o pornire cu senzori se simte lină și silentioasă în produsele premium.
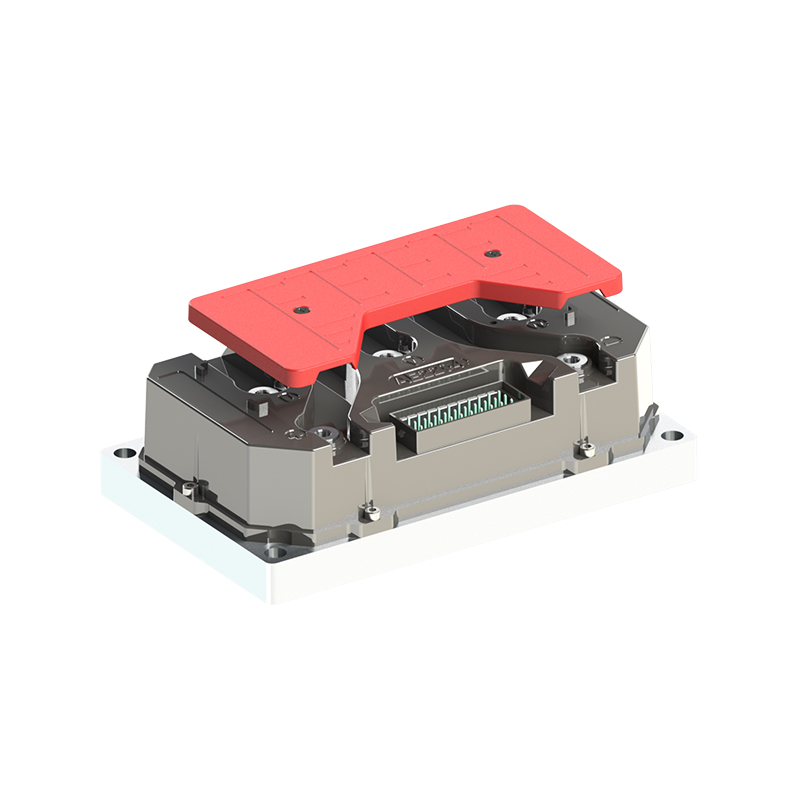
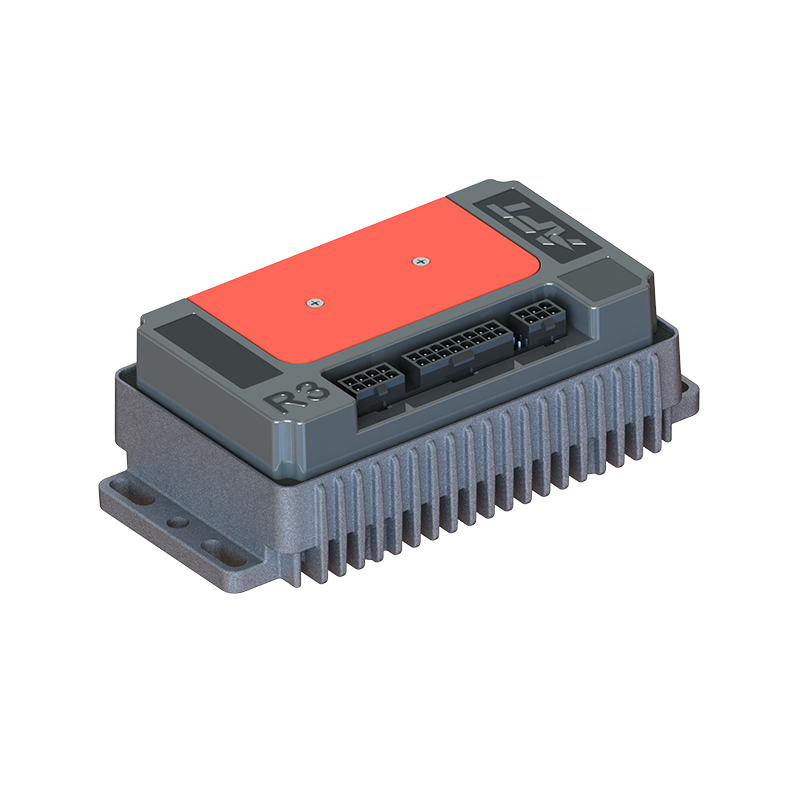
 Controler de motor DC fără perii ultra-silențios A6 pentru utilizare frecventă oprire și deplasare Acest controler cu senzori permite o pornire lină și silențioasă la oprire, făcându-l foarte potrivit pentru naveta în oraș, serviciul de marfă și manevrele la viteză redusă, unde feedback-ul privind poziția rotorului este esențial. Vizualizare produs →
| Aspect de operare | Senzorat (Sală) | Fără senzori (BEMF) |
|---|---|---|
| Poziția rotorului la oprire | Cunoscut din modelul Hall | Nu se poate măsura |
| Pornire sub sarcină | Cuplul direct în direcția corectă | Secvență de aliniere și rampă; risc de blocare |
| Cuplu la viteză mică | Stabil și repetabil | Limitat sub aproximativ 5-10% viteza nominală |
| Cablaj | Conducții în trei faze plus cinci conduceri pentru sala | Doar cabluri trifazate |
| Cost și complexitate | Senzori suplimentari, pini conectori, trageri | Fără hardware suplimentar pentru motor |
| Aplicații tipice | Mobilitate electrică, robotică, unități de mers înapoi | Ventilatoare, pompe, fusuri de mare viteză |
Acesta este motivul pentru care versiunile cu senzori sunt obișnuite în acționările cu motor cu butuc pentru vehiculele urbane; opririle, pornirile cu sarcină și manevrele la viteză redusă sunt exact condițiile în care BEMF este scurt. Datele de performanță a motorului hub din condițiile reale de mers urmează același model, de la naveta cu oprire și plecare la schimburi lungi de marfă.
Ghiduri de performanță a motorului butucului arată în mod constant că versiunile cu senzori gestionează sarcinile urbane mai previzibil decât cele fără senzori.
Tipuri de ieșire Hall, niveluri de tensiune și modele de comutație
Senzorii Hall vin în două formate de ieșire. Ieșirile open-collector trage semnalul la nivel scăzut și au nevoie de rezistențe de tragere pe partea controlerului pentru a reveni la sus. Ieșirile push-pull conduc direct linia sus și jos. Dacă placa de control nu are trageri, un motor cu colector deschis nu produce un nivel înalt valid și controlerul nu își finalizează niciodată tabelul de comutare.
Compatibilitatea tensiunii contează și ea. Motoarele mai vechi folosesc adesea circuite integrate Hall de 5 V, în timp ce multe intrări ale controlerului de curent funcționează la logica de 3,3 V. Alimentarea unui semnal de 5 V într-un pin de numai 3,3 V poate deteriora intrarea sau poate provoca defecțiuni sporadice. Specificațiile motorului trebuie să indice tensiunea de alimentare Hall și nivelul de ieșire; daca nu, intreaba inainte de a comanda.
Distanța dintre senzorii Hall urmează unul dintre cele două standarde: 60 de grade electrice sau 120 de grade electrice. Tabelul de comutare al controlerului trebuie să se potrivească cu această distanță. Un motor construit pentru 60° produce un model Hall diferit de un motor de 120°, iar aplicarea unei mese greșite provoacă o funcționare grea, pierderea cuplului sau pierderea sincronizării.
Amintiți-vă, de asemenea, că grade electrice nu sunt grade mecanice. Un motor cu patru perechi de poli își repetă modelul Hall de patru ori pe rotație mecanică. Numărarea perechilor de poli modifică frecvența electrică pe care trebuie să o gestioneze controlerul, așa că trebuie configurată corect alături de unghiul de comutare.
Potrivirea unui motor cu senzor Hall cu un controler
Un motor cu senzori oferă avantajele sale numai atunci când controlerul este construit pentru a citi semnalele Hall. Trei verificări acoperă cea mai mare parte a suprafeței de compatibilitate. Mai întâi, verificați tensiunea de alimentare Hall și nivelul logic în raport cu valoarea nominală de intrare a controlerului. În al doilea rând, confirmați că controlerul acceptă unghiul de comutare al motorului, 60° sau 120°. În al treilea rând, decideți ce se întâmplă la viteză mai mare; multe controlere folosesc semnale Hall la viteză mică și se amestecă în modul BEMF peste un prag, iar această tranziție ar trebui să fie suficient de lină pentru a evita o scădere a cuplului.
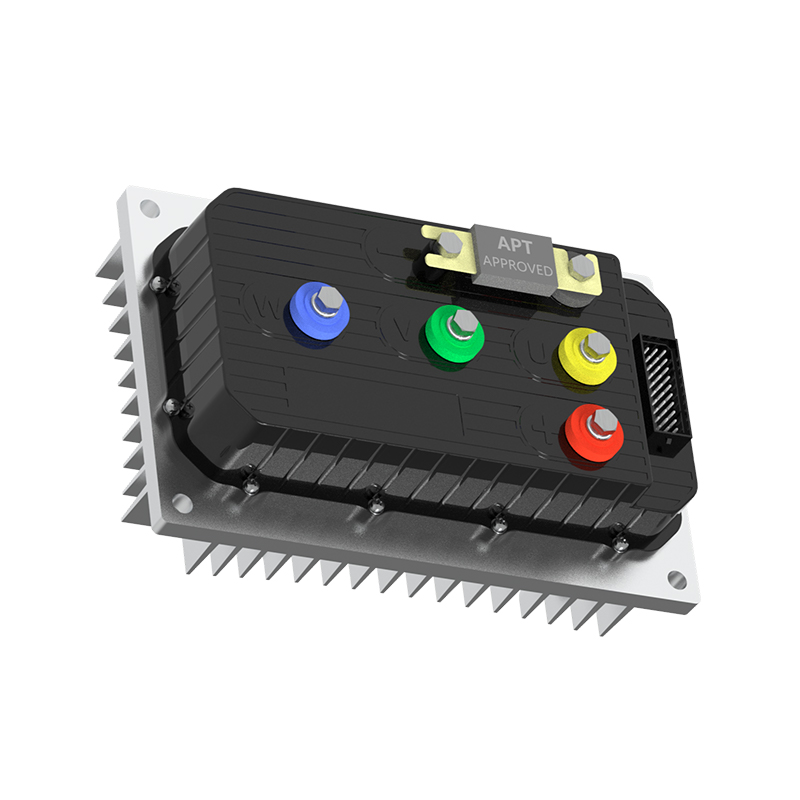
Pentru un grup motopropulsor de mobilitate electrică, eficiența în intervalul de funcționare la viteză mică este adesea cel mai mare contributor la intervalul real. Comutația cu senzori menține curentul statorului aliniat cu rotorul, reducând pierderile de cupru și încălzirea. Un controler care citește corect intrările Hall, cum ar fi controlerul de motor CC fără perii de înaltă eficiență A4-2313, permite reglarea aceluiași motor pentru naveta în oraș, serviciul de marfă sau cuplul off-road, deoarece curba de comutație trăiește în software.
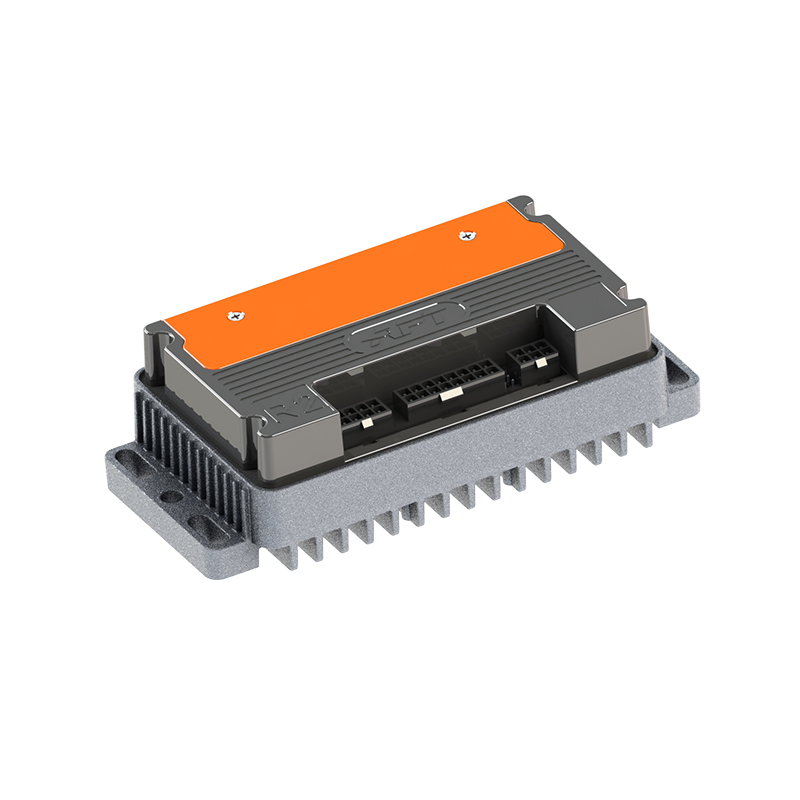
Controler de motor DC fără perii de înaltă eficiență A4 cu intrare Hall Conceput pentru a menține curentul statorului aliniat cu rotorul la viteze reduse, acest controler îmbunătățește raza de acțiune în lumea reală și poate fi reglat pentru diferite cicluri de funcționare, de la călătorie în oraș la marfă sau off-road. Vizualizare produs → Când un motor și un controler provin de la furnizori diferiți, parametrii Hall sunt prima sursă de nepotrivire. Un motor de 60° conectat la un controler configurat pentru 120° va funcționa aproximativ sau deloc. O schemă de împerechere structurată rezolvă acest lucru înainte de sosirea hardware-ului: clasa de tensiune, curentul nominal, formatul de ieșire Hall, tensiunea de alimentare, unghiul de comutare și numărul de perechi de poli sunt toate documentate pe o singură pagină.
 Schema de împerechere a controlerului și a motorului cu șase parametri cheie O pagină de împerechere structurată documentează clasa de tensiune, puterea nominală, formatul de ieșire Hall, tensiunea de alimentare, unghiul de comutare și numărul de perechi de poli pentru a preveni nepotrivirile înainte de sosirea hardware-ului. Vizualizare produs →
Ce să verificați înainte de a specifica un motor cu senzori
Pune aceste șase articole pe o singură pagină înainte de a comanda:
- Tensiunea de alimentare Hall și nivelul logic: potriviți IC Hall al motorului cu puterea nominală de intrare a controlerului.
- Format de ieșire: open-collector are nevoie de pull-up-uri pe partea controlerului; push-pull nu.
- Distanța de comutație: 60° sau 120° și asigurați-vă că configurația controlerului se potrivește.
- Număr de perechi de poli: verificați-l și introduceți-l corect, deoarece setează frecvența electrică.
- Pinout conector: cablajul standard cu senzori este de trei faze plus cinci cabluri Hall (5V, GND, A, B, C). Un pin schimbat este cea mai comună defecțiune la testul pe banc.
- Strategia de eroare Hall: verificați dacă controlerul poate detecta un semnal Hall blocat sau lipsă și să revină în modul fără senzori.
Un motor fără perii cu senzor Hall este o modalitate dovedită de a face determinist cuplul la viteză mică. Costul este fire suplimentare și un controler cu suport pentru intrare Hall. Pentru vehiculele și mașinile care pornesc sub sarcină, rulează la viteză mică sau inversează frecvent, acest cost asigură un comportament mai lin și un ciclu de dezvoltare mai scurt. Când parametrii Hall sunt notați și potriviți cu controlerul, motorul cu senzori pur și simplu se comportă așa cum a promis fișa de date.
URMĂTORUL:Avantajele motorului fără perii: eficiență, longevitate și control precis al vitezei
Sunteți interesat de cooperare sau aveți întrebări?
Ca Producători de controlere de motoare sincrone cu magnet permanent personalizat şi Furnizori de controlere de motoare cu magnet permanent din China, Concentrându-se pe controlul acționării magnetului permanent motoare sincrone, oferim un sigur și suficient sursă de energie pentru electrificarea vehiculelor de călătorie.
- [email protected]
- +86-170 9191 9800
- Camera 123A, nr. 1000 Ziyue Road, districtul Minhang, Shanghai, China
Drepturi de autor © Shanghai APT Power Technology Co., Ltd.All rights reserved