Controlul motorului în buclă închisă: cum feedback-ul îmbunătățește performanța și fiabilitatea motorului
O motocicletă electrică care se bâlbâie atunci când se îndepărtează dintr-un loc oprit, un șasiu robot care își depășește poziția țintă, un ATV care își pierde răspunsul la tracțiune la o urcare abruptă: aceste simptome provin de obicei din aceeași cauză principală. Motorului i se spune ce să facă, dar nu raportează niciodată ce s-a întâmplat de fapt. Controlul motorului în buclă închisă închide acest decalaj. Măsoară continuu viteza, poziția sau curentul motorului și ajustează semnalele de comandă în timp real, astfel încât motorul să urmeze valoarea comandată în ciuda modificărilor de sarcină, a derivei temperaturii și a toleranțelor componentelor. Pentru inginerii care construiesc vehicule electrice, platforme robotizate sau unități marine, întrebarea importantă nu este dacă să folosească controlul în buclă închisă, ci cât de bine îl implementează controlerul.
Ce este controlul motorului în buclă închisă?
Controlul motorului în buclă închisă, numit și control feedback, compară ieșirea reală a motorului cu o comandă de referință și corectează diferența. Elementele esențiale sunt referința, un senzor de feedback, un calcul de eroare și un controler care produce corecția. Într-un sistem de motor fără perii, controlerul citește curenții de fază, viteza și, uneori, poziția rotorului; algoritmul de control ajustează apoi semnalele PWM livrate invertorului astfel încât valoarea măsurată să convergă către comandă.
În practică, majoritatea controlerelor folosesc o structură proporțional-integrală-derivată (PID) sau o variantă a acesteia. Termenul proporțional reacționează la eroarea prezentă, termenul integral elimină eroarea la starea de echilibru, iar termenul derivat anticipează modificări. Reglarea acestor câștiguri determină dacă sistemul este stabil, receptiv sau oscilator. Acesta este fundamental diferit de un sistem în buclă deschisă, în care controlerul trimite o comandă fixă și are încredere că motorul va răspunde corect. Bucla deschisă funcționează atunci când sarcina este previzibilă și precizia nu este critică. Eșuează atunci când frecarea, inerția sau tensiunea de alimentare se modifică în mod neașteptat.
Buclă deschisă vs. buclă închisă: ce se schimbă de fapt
Diferența practică se manifestă în calitatea mișcării. Un sistem în buclă închisă corectează erorile în câteva milisecunde; un sistem în buclă deschisă pur și simplu trăiește cu ei. Pentru aplicațiile care transportă persoane sau care gestionează sarcini utile costisitoare, această diferență determină dacă produsul se simte precis și sigur sau dur și imprevizibil.
| Aspect | Deschide Buclă | Buclă închisă |
|---|---|---|
| Feedback | Niciuna | Senzor de curent, viteză sau poziție |
| Precizie | Depinde de potrivirea motorului și a sarcinii | Menținută în condiții variate |
| Răspuns la perturbare | Nicio corecție | Corecție activă în timp real |
| Comportament la viteză mică | Cuplul scade și devine neuniform | Cuplu stabil până la viteza zero |
| Costul sistemului | Mai jos | Mai mare, dar justificată de performanță |
| Aplicații tipice | Ventilatoare, pompe, transportoare simple | Vehicule electrice, robotică, servoaxe |
Tabelul simplifică o serie de compromisuri. Un design cu buclă închisă fără senzori poate oferi multe beneficii în buclă închisă fără un encoder, ceea ce modifică semnificativ comparația costurilor. Arhitectura de control contează mai mult decât eticheta.
Buclele de control în interiorul unui controler de motor
Într-un controler modern de motor fără perii, controlul în buclă închisă nu este o singură buclă. Este o cascadă de bucle, fiecare reglând o mărime fizică diferită.
Bucla curentă
Bucla curentă este cea mai interioară și cea mai rapidă buclă. Reglează curenții de fază în înfășurările motorului, care stabilește direct cuplul. O buclă de curent rapidă cu o rată de actualizare ridicată produce un cuplu uniform la viteză mică și o funcționare silențioasă la viteză mare.
Bucla de viteză
Bucla de viteză se află deasupra buclei curente. Compară viteza măsurată cu referința și generează comanda curentă. Această buclă gestionează accelerația, decelerația și stabilitatea vitezei la schimbarea sarcinii.
Bucla de poziție
Bucla de poziție este cea mai exterioară buclă, utilizată atunci când aplicația necesită oprire precisă sau urmărire a traseului, cum ar fi articulațiile robotului și dispozitivele de acționare de direcție. Comandă bucla de viteză în funcție de eroarea de poziție.
Aranjamentul în cascadă contează deoarece fiecare buclă interioară trebuie să fie mai rapidă decât bucla din jurul ei. Dacă bucla de curent este lentă, bucla de viteză nu poate face motorul să se simtă rigid, iar bucla de poziție va depăși.
| Buclă | Cantitate reglementată | Rol tipic |
|---|---|---|
| Bucla de curent | Curent de fază / cuplu | Răspuns rapid la cuplu, netezime |
| Bucla de viteză | Viteza unghiulara | Stabilitatea vitezei sub sarcină |
| Bucla de poziție | Unghiul rotorului | Poziționare precisă și control al traseului |
Buclă închisă bazată pe senzori vs. fără senzori
Controlul motorului în buclă închisă poate fi implementat cu senzori fizici sau fără aceștia. Senzorii Hall, codificatoarele și rezolutoarele raportează direct poziția rotorului. Controlul fără senzori, comun în controlul orientat pe câmp al motoarelor sincrone cu magnet permanenți, estimează poziția rotorului din curenții și tensiunile măsurate folosind un model de motor. Compromisul este clar: sistemele fără senzori reduc costurile și cablarea și elimină un punct de defecțiune, în timp ce sistemele bazate pe senzori mențin o precizie mai mare a cuplului la viteză foarte mică și în timpul opririi. Dacă aplicația trebuie să mențină cuplul la oprire sau fluaj la viteză foarte mică, de obicei sunt necesari un encoder sau senzori Hall. Dacă ciclul de funcționare își petrece cea mai mare parte a timpului peste câteva procente din viteza nominală, algoritmii fără senzori bazați pe observarea back-EMF sunt precisi și mai ieftini. Pentru motocicletele electrice și outboard-urile marine, algoritmii moderni fără senzori oferă suficientă performanță dinamică pentru majoritatea condițiilor de operare, așa cum este descris în discuția noastră despre Tehnologia motorului sincron cu magnet permanent .
Ce să căutați într-un controler în buclă închisă
Când evaluați un controler pentru o aplicație în buclă închisă, concentrați-vă mai degrabă pe implementare decât pe etichetă. Următoarele puncte separă un controler bine proiectat de unul generic.
- Lățimea de bandă a buclei de curent: o lățime de bandă mai mare înseamnă un răspuns mai rapid al cuplului și o rigiditate mai bună împotriva perturbărilor de sarcină.
- Durata ciclului de control: timpii scurti de ciclu, de obicei zeci de microsecunde, lasă bucla de curent să reacționeze rapid la tranzitorii.
- Autotuning: un controler care măsoară parametrii motorului și setează câștigurile buclei economisește automat ore de reglare manuală.
- Slăbirea câmpului: extinde intervalul de viteză dincolo de viteza de bază, esențială pentru motocicletele de mare viteză și outboard-urile.
- Protecție și diagnosticare: detectarea supracurentului, supratemperaturii și blocării protejează atât controlerul, cât și motorul.
- Instrumente software: datele curente, vitezele și erorile accelerează integrarea și depanarea.
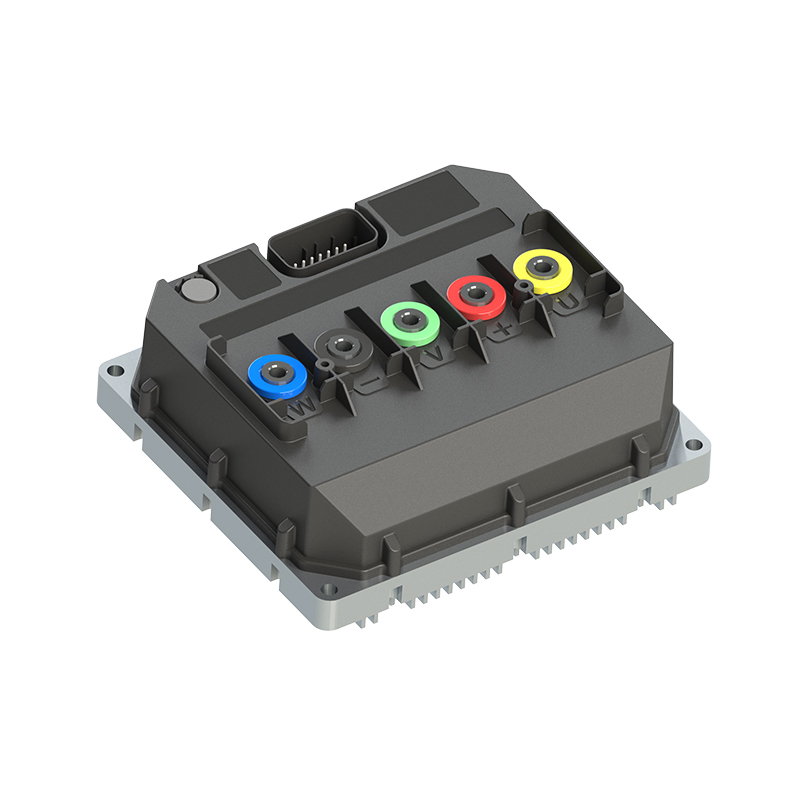
Pentru aplicațiile care necesită răspuns imediat la schimbarea cuplului, un controler cu execuție rapidă a buclei de curent face o diferență măsurabilă. Controlerul cu răspuns rapid R5-2215 este proiectat pentru astfel de cicluri de lucru, în care fiecare milisecundă de întârziere se traduce în eroare de mișcare. În ceea ce privește fiabilitatea, controlerul de înaltă stabilitate A8-2209 subliniază un comportament constant în condiții de stres termic și electric. Atunci când eficiența energetică este prioritatea, controlerul de înaltă eficiență A4-2313 reduce pierderile în stadiul invertorului și extinde autonomia bateriei.
 Controler de motor DC fără perii R5 cu răspuns rapid pentru aplicații cu cuplu dinamic Acest controler este evidențiat pentru ciclurile de lucru în care răspunsul rapid al buclei de curent reduce eroarea de mișcare. Se potrivește motocicletelor electrice, șasiului robotului și aplicațiilor similare care necesită o reacție imediată a cuplului. Vizualizare produs → Controler de motor DC fără perii A8 de înaltă stabilitate pentru funcționare fiabilă în condiții de stres Acest model prioritizează performanța constantă în condiții de stres termic și electric, făcându-l o alegere de încredere pentru aplicațiile care necesită funcționare constantă în condiții solicitante. Vizualizare produs →
 Controler de motor DC fără perii de înaltă eficiență A4 pentru o gamă extinsă a bateriei Acest controler se concentrează pe reducerea pierderilor în treapta invertorului, ceea ce ajută la extinderea autonomiei bateriei. Este prezentat ca opțiune orientată spre eficiență alături de modelele de răspuns rapid și de stabilitate ridicată. Vizualizare produs →
Potrivirea controlerului cu aplicația
Aceleași principii în buclă închisă se aplică în toate industriile, dar ponderea fiecărui factor de performanță se modifică odată cu cazul de utilizare.
- Motocicletele electrice au nevoie de un cuplu stabil la viteză redusă pentru lansări, porniri în pantă și frânare regenerativă.
- Șasiul robotului necesită o poziție precisă și un control fluid al vitezei pentru a evita depășirea și vibrațiile.
- Aplicațiile ATV și UTV necesită o respingere robustă a perturbărilor, deoarece sarcina pe fiecare roată se modifică în mod constant.
- Outboardurile electrice beneficiază de funcționarea fără senzori, deoarece motorul se află într-un mediu umed, predispus la vibrații, unde codificatoarele sunt un punct slab.
Fiecare dintre aceste aplicații depinde, de asemenea, de adaptarea controlerului la parametrii electrici ai motorului. Un controler cu clasa corectă de tensiune și curent nominal, asociat cu un motor ale cărui constante de inductanță și back-EMF se potrivesc unității, va funcționa mult mai bine decât o pereche nepotrivită chiar și cu un software excelent.
Gânduri finale
Controlul motorului în buclă închisă este ceea ce transformă un rotor care se rotește într-un actuator precis și receptiv. Valoarea nu este doar în feedback; este în buclele, acordarea și protecția care înconjoară feedback-ul. Când alegeți un controler de motor, evaluați performanța curentă a buclei sale, instrumentele de reglare și istoricul său în aplicații apropiate ale dvs. Acești factori, mai mult decât orice pretenție de fișă de date, determină cât de bine va funcționa produsul tău.
URMĂTORUL:Motor fără perii cu senzor Hall: ce face și când aveți nevoie de el pentru proiectul dvs
Sunteți interesat de cooperare sau aveți întrebări?
Ca Producători de controlere de motoare sincrone cu magnet permanent personalizat şi Furnizori de controlere de motoare cu magnet permanent din China, Concentrându-se pe controlul acționării magnetului permanent motoare sincrone, oferim un sigur și suficient sursă de energie pentru electrificarea vehiculelor de călătorie.
- [email protected]
- +86-170 9191 9800
- Camera 123A, nr. 1000 Ziyue Road, districtul Minhang, Shanghai, China
Drepturi de autor © Shanghai APT Power Technology Co., Ltd.All rights reserved